市場課題|力加減を伴う作業はロボット化が難しい
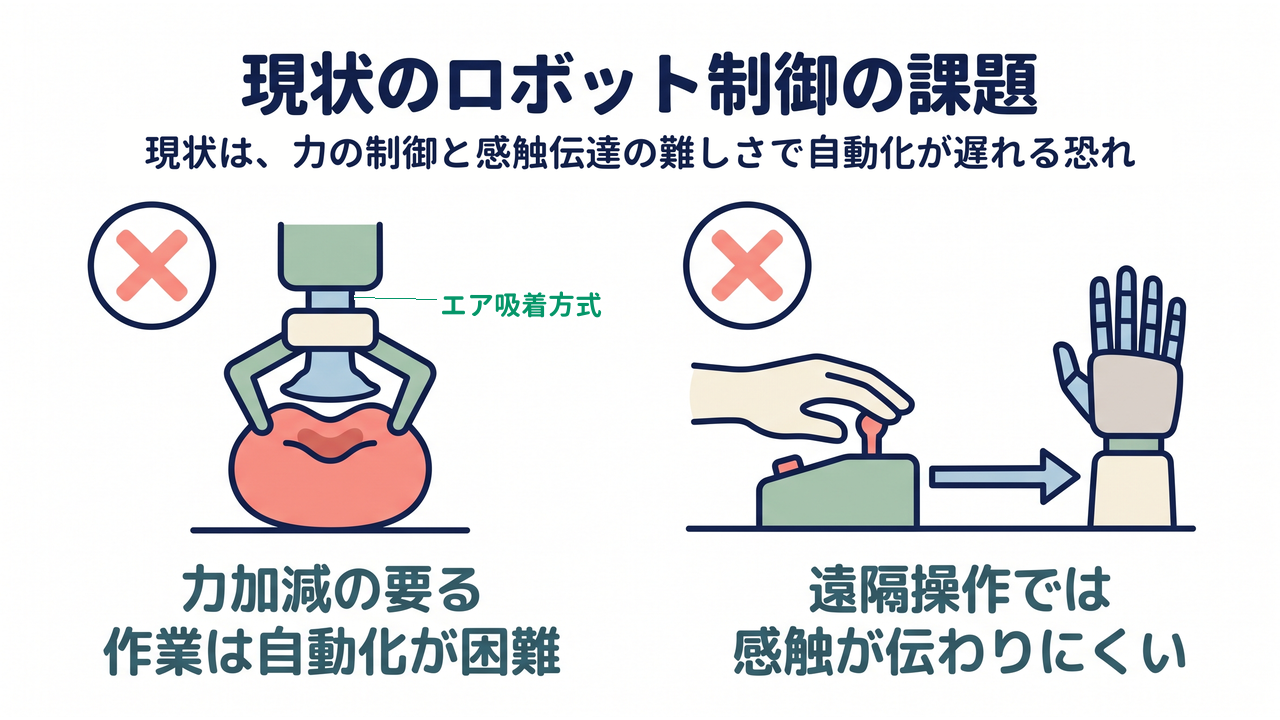
力加減の要る作業は自動化が困難
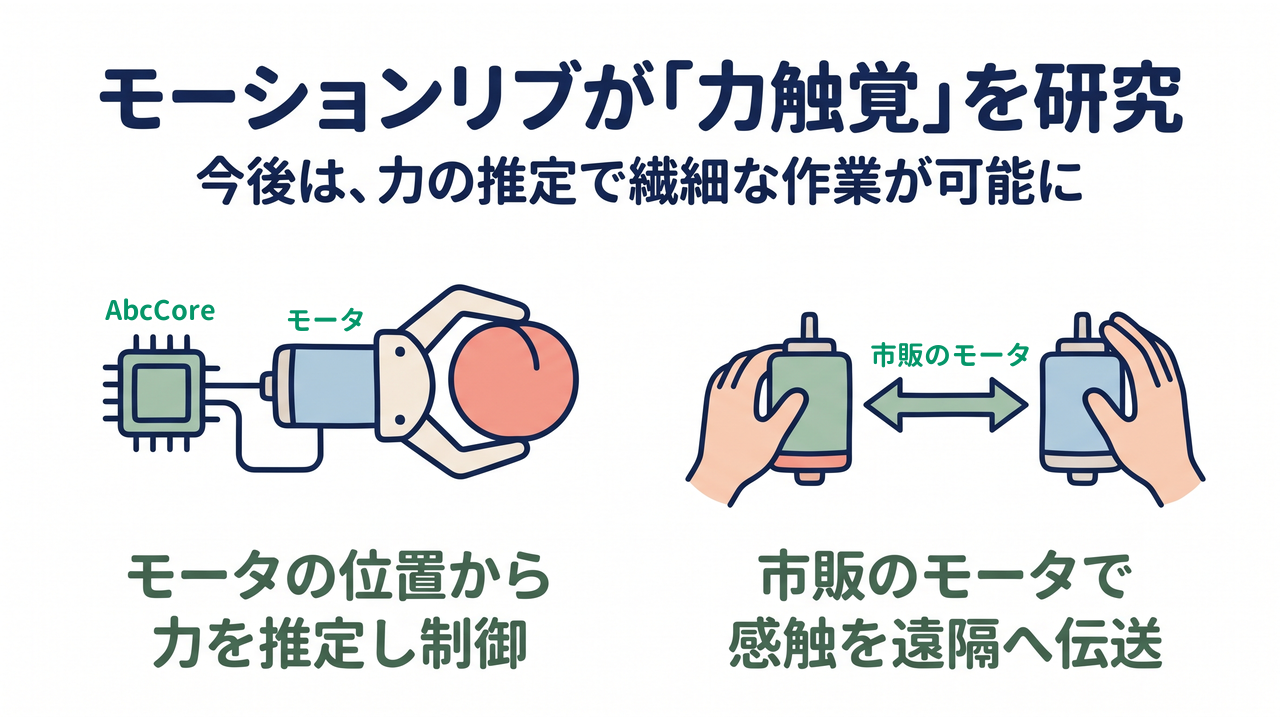
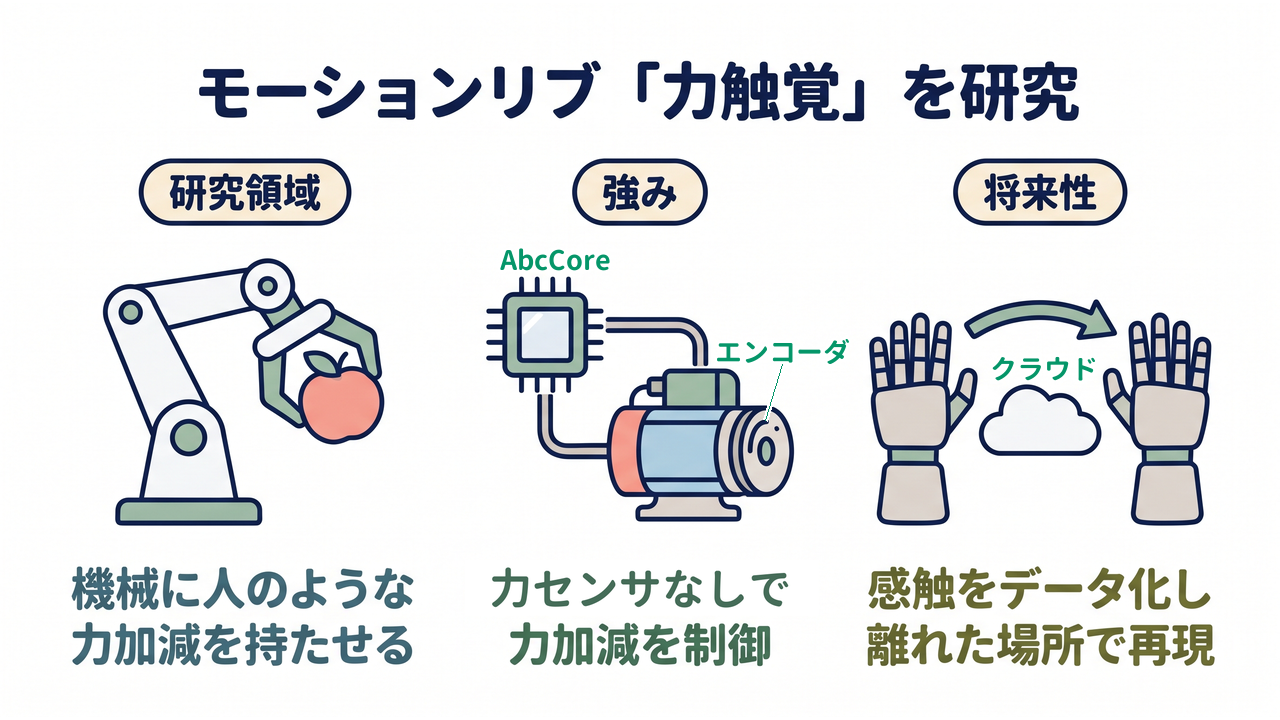
果物のように柔らかく形の定まらない物は、ロボットでつかむ作業の自動化が進みにくい対象です。形や柔らかさが一定でなく、力を入れすぎると潰れる恐れがあるため、エア吸着方式(空気で吸い付けて持ち上げる方式)や従来の電動ハンドでは扱いにくいとされています。このままでは、柔らかい食品を扱う工程の自動化が遅れかねません。
遠隔操作では感触が伝わりにくい
遠隔操作で触覚を伝える従来のハプティクスは、疑似的な体験にとどまる例が多いといわれています。壊れやすい物を潰さずにつかむ繊細な力加減を離れた場所から実現することは、今も課題です。実際の感触の伝達が難しいままでは、力加減の要る作業を遠隔操作に任せにくくなります。
他にも、ティーチング(動作を覚えさせる作業)を担う人材の不足、柔らかい動きの設定の難しさ、熟練者の技能伝承、といった課題があるといわれています。
 FrontJournalの解説
- ハプティクス触覚を扱う技術の総称である。機械が物に触れたときの力や手触りを計測し、人に伝えたり再現したりする仕組みを指し、遠隔操作や技能の記録への応用が研究されている。