Universal Hands株式会社は水中の壁面に吸着して点検する水中吸着ドローンを開発する神戸市立工業高等専門学校発の企業

Universal Hands株式会社(ユニバーサルハンズ)

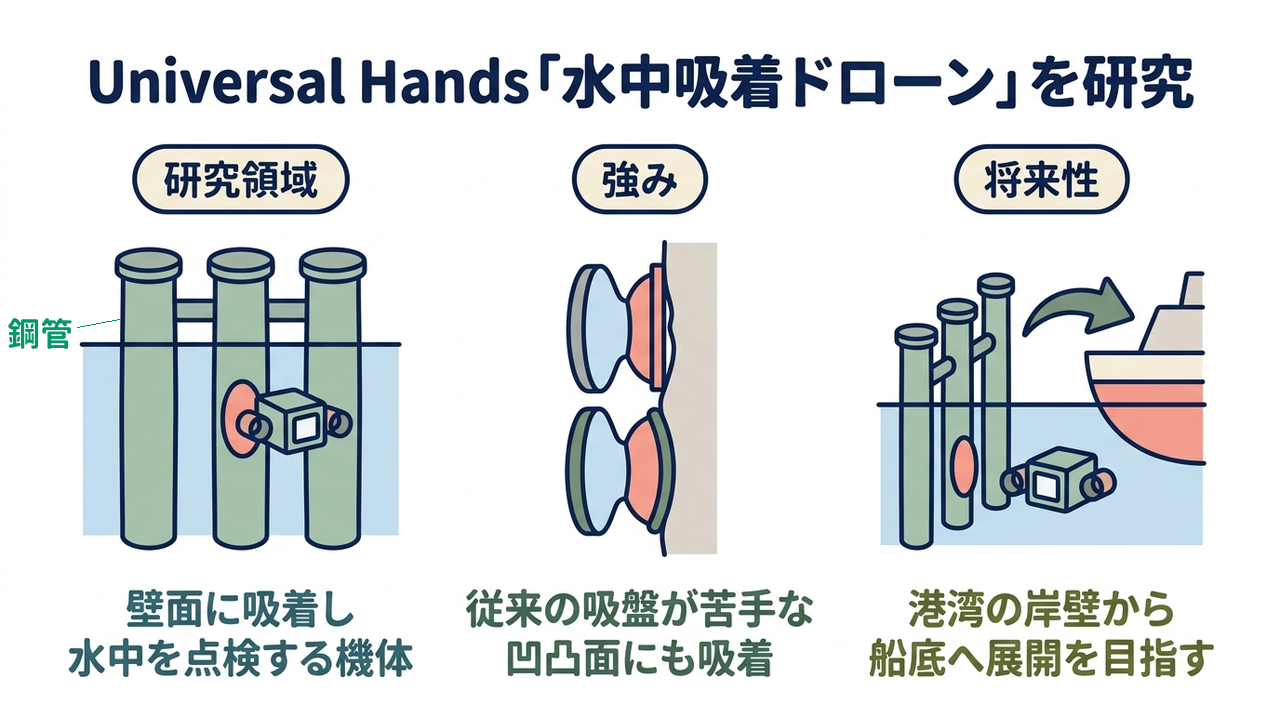
Universal Hands「水中吸着ドローン」を研究|研究領域=壁面に吸着し・水中を点検する機体/強み=従来の吸盤が苦手な・凹凸面にも吸着/将来性=港湾の岸壁から・船底へ展開を目指す

企業紹介|Universal Hands株式会社とは?

港湾の岸壁など、水中にある鋼構造物を点検する技術として、注目を集める「水中吸着ドローン」。Universal Hands株式会社は、その社会実装を目指す、神戸市立工業高等専門学校発のロボティクス系ディープテック企業です。港湾施設の維持管理に向けて、「水中吸着ドローン」を開発しています。

キーワード「水中吸着ドローン」

「水中吸着ドローン」は、水中の構造物に機体を吸着させて固定し、その位置から点検や作業を行う無人機です。特徴は、吸着によって壁面に機体を留め、留めた位置から作業できる点にあります。港湾の岸壁の鋼管(鋼でできた管)の検査を主な用途に、水中の点検を機体に受け持たせる開発が進んでいます。

市場課題|港湾施設の老朽化が進み、水中の点検の担い手確保が課題になる
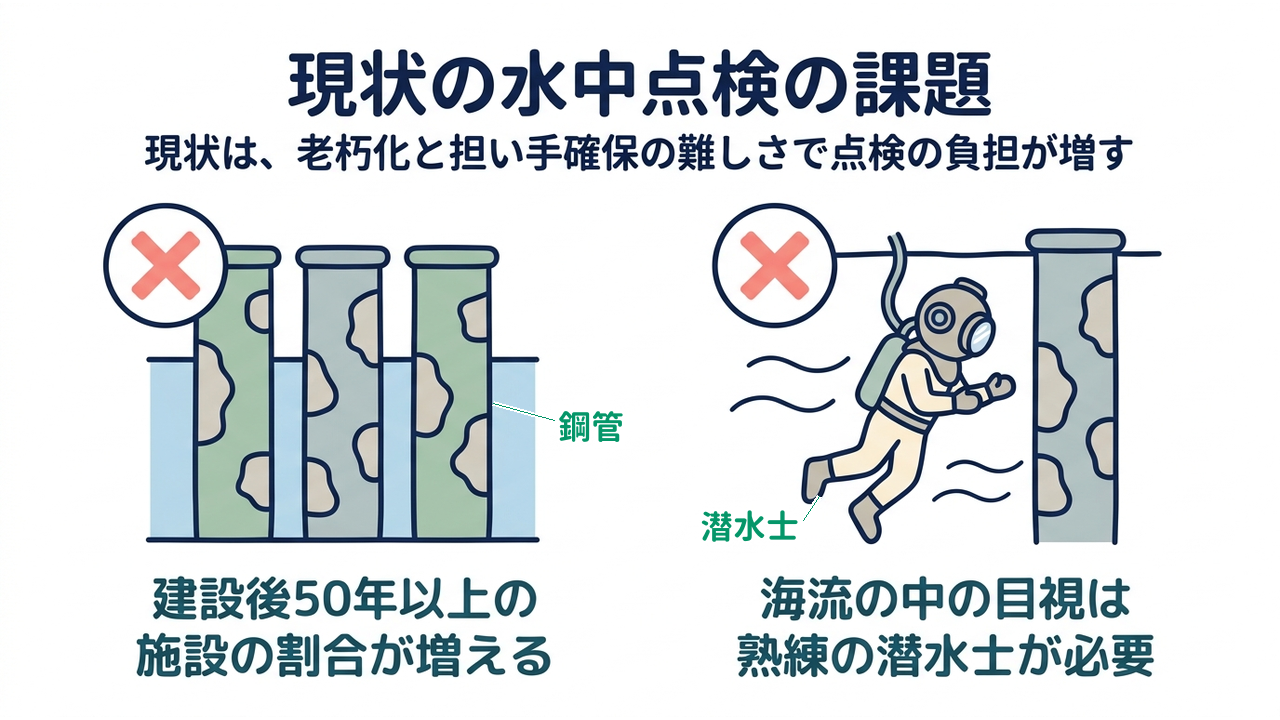
現状の水中点検の課題|現状は、老朽化と担い手確保の難しさで点検の負担が増す|建設後50年以上の・施設の割合が増える/海流の中の目視は・熟練の潜水士が必要

老朽化が進み維持管理が課題に

港湾施設は、建設後50年以上たった施設の割合が高まる見通しです。国土交通省の資料では、その割合は2023年3月に約27%、2030年3月には約44%、2040年3月には約68%と見込まれています。老朽化した施設が増えるにつれ、点検や補修を担う維持管理の体制の確保が課題とされています。

水中点検は担い手の確保が難しい

水中部分の点検は、担い手の確保が難しい状況です。海中は目視で劣化や損傷を把握しにくい部分が多く、海流で体の姿勢も定まりにくいため、熟練した潜水士が求められます。国土交通省の資料では、潜水士の就労者は平成29年(2017年)時点で全国に3,300人程度とされています。高齢化で離職が増える一方、その分を補う若手の後継者が不足する状況です。

他にも、鋼構造物の点検を効率化することや、劣化や損傷の状況を高い精度で把握すること、といった課題があるといわれています。

FrontJournalの解説
  • 潜水士水中に潜って作業するための国家資格、またはその資格を持つ作業者を指す。港湾では、目視で状態を確認しにくい水中部分の点検などを担い、就労者数は平成29年(2017年)時点で全国3,300人程度とされる。
Universal Handsの強み|「水中吸着ドローン」を開発

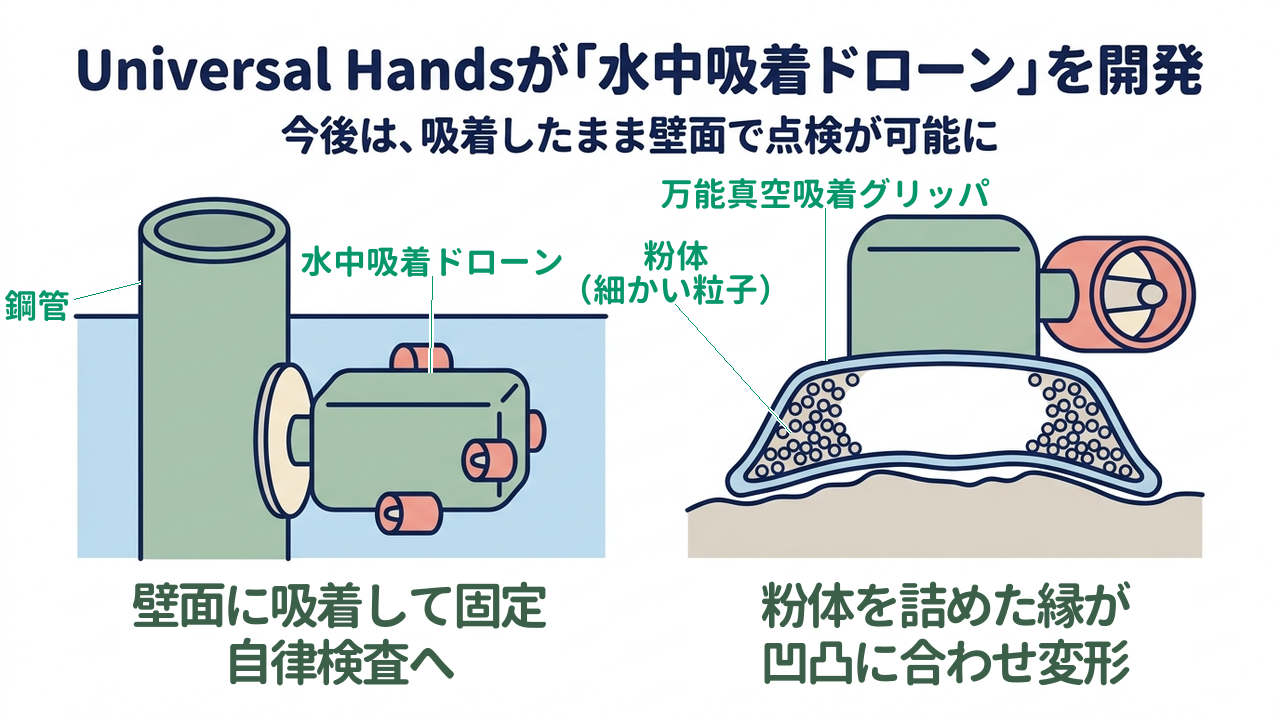
Universal Handsが「水中吸着ドローン」を開発|今後は、吸着したまま壁面で点検が可能に|壁面に機体を吸着・固定し自律検査へ/吸着部の縁が・凹凸面に合わせ変形

構造物に吸着し自律検査を目指す

水中に浮かんだままでは海流で姿勢が動きやすく、同じ位置に留まって作業を続けることが難しいという課題がありました。

同社は、人が操作しなくても検査を進める自律の非破壊検査(対象を壊さずに状態を調べる検査)を目指し、水中の構造物の壁面に機体を吸着させて固定する水中吸着ドローンを開発しています。固定した状態から検査を進められれば、海流の中でも機体の姿勢を保ったまま、同じ位置で作業を続けられる点が特徴です。鋼管に機体を吸着させたまま、検査する位置を移していく方式とされています。潜水士の作業を機体が担えれば、担い手が限られていても、港湾施設の点検の負担を抑えられます。

粉体の吸着部が中核技術

従来の真空吸盤は、凹凸のある面では隙間から漏れが生じやすく、吸着を保つことが難しいという課題がありました。

同社は、万能真空吸着グリッパを中核技術に、水中吸着ドローンを開発しています。縁はエラストマ(弾性のある素材)の膜に粉体(細かい粒子)を詰めた構造です。この吸着部は、粉体のジャミング転移(粒が詰まって固まる現象)に基づいており、縁は面の形に合わせて変わります。このグリッパは、清水俊彦氏(現・同社取締役)らの2020年の実験で、凹凸の高さが最大2ミリメートルのコンクリート面に吸着しました。凹凸のある壁面でも機体を保てる可能性を示しており、実現すれば平滑でない壁面でも点検の対象を広げられます。

FrontJournalの解説
  • 万能真空吸着グリッパエラストマの膜と粉体でできた縁を持つ真空吸盤を指す。粉体が面の形に合わせて動き、凹凸面や曲面にも吸い付く。英語名はUniversal Vacuum Gripperである。

水中吸着ドローンの未来|港湾から船底・洋上風力へ

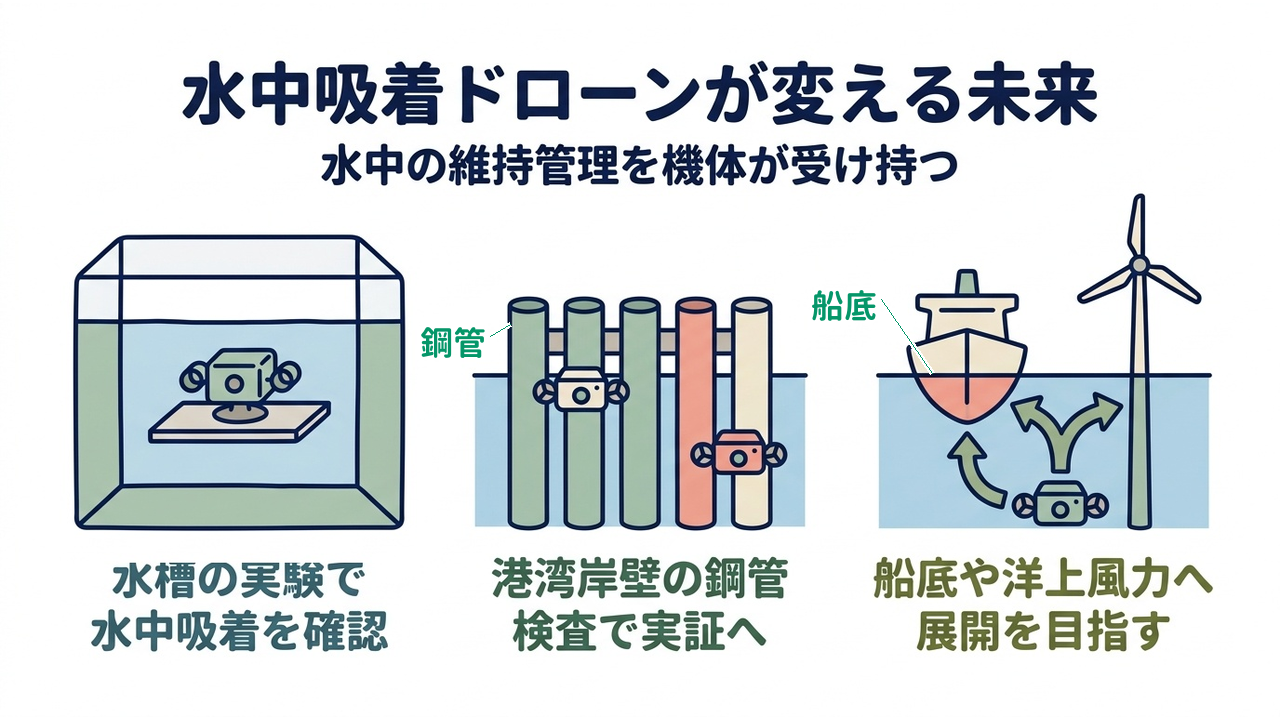
水中吸着ドローンが変える未来|水中の維持管理を機体が受け持つ|水槽の実験で・水中吸着を確認/港湾岸壁の鋼管・検査で実証へ/船底や洋上風力へ・展開を目指す

水中での吸着を実験で確認

水中吸着ドローンと同じ仕組みの試作機は、2020年の水槽実験で、水中の板に吸着させたまま、板ごと水面上へ持ち上げられることが確認されています。持ち上げても外れなかったことは、板の重さに耐える吸着力があったことを示します。電磁弁(電気で開閉する弁)で負圧(周囲より低い圧力)を解放すると、1秒かからずに板から離れました。取り付けと取り外しを切り替えられるため、点検の場所を変えながら、壁面に機体を留める使い方につながります。

港湾岸壁の鋼管検査へ活用

同社は、港湾の岸壁の鋼管検査を主な用途に据え、水中吸着ドローンの実証を進めています。実証の焦点は、自律の非破壊検査を機体が担えるかどうかです。2024年2月時点では試作品の段階にあり、同時点から3年後の商用化を目指すとされています。実現すれば、点検の担い手が限られる港湾でも、水中の点検を続けやすくなります。

船底や洋上風力へ展開を目指す

同社は、港湾以外の水中構造物にも水中吸着ドローンの用途を展開することを目指しています。想定される用途は、船底の清掃と、洋上風力発電の支柱の水面下の清掃です。用途ごとに吸着の方法は変わり、2025年12月時点で、フジツボなどの貝類を除去する機体は、2基の大流量スラスター(推進装置)で構造物に吸着し、車輪で壁面を上下に移動するとされています。水中の維持管理を機体が受け持つ範囲が広がれば、船舶や洋上風力の維持管理も、人手が限られる中で続けやすくなります。

会社概要|Universal Handsの事業内容・設立背景

清水研究室の成果で設立

Universal Hands株式会社は、神戸市立工業高等専門学校の清水研究室からのスピンオフ(研究成果を基に独立して設立された企業)として、2023年9月に設立されました。同校には、研究成果や人的資源を活用して設立されたベンチャー企業を認定し、活動を支援する神戸高専発ベンチャー認定制度があり、同社はその認定第1号で、認定日は2023年10月25日です。2023年12月時点の役員は、代表取締役が藤本敏彰氏、取締役が清水俊彦氏(機械工学科准教授)です。

国のSBIR事業に採択

同社は、2023年12月に、国土交通省の「中小企業イノベーション創出推進事業」に採択されました。この事業は、SBIRフェーズ3基金事業(中小企業やスタートアップの研究開発を国が支援する制度)にあたります。事業名は「水中吸着ドローンによる自律非破壊検査」で、全国で2件の採択のうちの1件で、交付上限額は2億円、事業期間は2027年度末までです。

壁面移動ロボットにも同じ技術

同社の事業は、水中吸着ドローンのほか、万能ハンド、壁面移動ロボット、受託開発などです。壁面移動ロボットも同じ万能真空吸着グリッパを使い、材質を問わず壁面や天井面を傷つけずに移動できるとされています。2025年には、大阪・関西万博の「ROBOT EXPERIENCE」と、国際ロボット展2025(東京ビッグサイト)に出展しました。

会社情報

会社名Universal Hands株式会社(Universal Hands Corporation/法人番号 8140001131467)
所在地兵庫県神戸市西区学園東町8丁目3番地
設立2023年9月
代表代表取締役 藤本 敏彰。取締役 清水 俊彦(神戸市立工業高等専門学校 機械工学科 准教授)。いずれも2023年12月時点
事業水中吸着ドローン(港湾施設の維持管理向け)。万能ハンド。壁面移動ロボット。受託開発など
技術領域ロボティクス。万能真空吸着グリッパ(粉体を用いた真空吸盤)を中核技術とする
連携神戸市立工業高等専門学校(清水研究室からのスピンオフ。神戸高専発ベンチャー認定第1号・認定日2023年10月25日)
採択国土交通省 中小企業イノベーション創出推進事業(SBIRフェーズ3基金事業)「水中吸着ドローンによる自律非破壊検査」(2023年12月採択・交付上限額2億円・事業期間は2027年度末まで)
URLhttps://sites.google.com/universal-hands.co.jp/web/home

編集後記|FrontJournal編集部より

港湾の水中点検は、目視での確認が難しく、熟練の潜水士の技能に支えられてきた分野です。施設の老朽化が進み、担い手の確保が課題とされる中で、機体が壁面に留まって点検を担うという発想は、現場の負担を軽くする方向を示しています。点検の一部を機体が受け持つ選択肢が加われば、限られた担い手の力を、判断の要る作業へ振り向けられます。

注目したいのは、同社が吸着そのものを技術の核に据えている点です。海流で姿勢が定まらないという課題に、機体を動かし続けるのではなく、壁面に留まる側から答えを出しています。粉体を使う吸着部は、凹凸のある面にも吸着できることが実験で確かめられており、壁面の凹凸に対応できる点にも期待が持てます。

水槽の実験で確かめた吸着が、港湾の現場でどこまで通用するのか。2027年度末までの国の事業を通じた実証の成果を待ちたいところです。水中の維持管理を機体が担う日が近づけば、その恩恵は港湾に限らず、船底や洋上風力の現場にも届くと期待しています。

FrontJournal編集部

本記事は、FrontJournalが公開情報をもとに独自に分析した第三者コンテンツであり、対象企業・研究機関の公式見解ではありません。

この企業の方へ

内容に誤り・更新が必要な点があれば、可能な限り速やかに修正します。お気づきの点はお問い合わせまでご連絡ください。

掲載情報の修正・写真の追加・更新はこちら

この企業について、
もっと深く知りたい方へ

パートナーシップ・お問い合わせはこちらから。