市場課題|ロボットの手に触覚が足りず、柔らかい物をつかむ作業が難しい
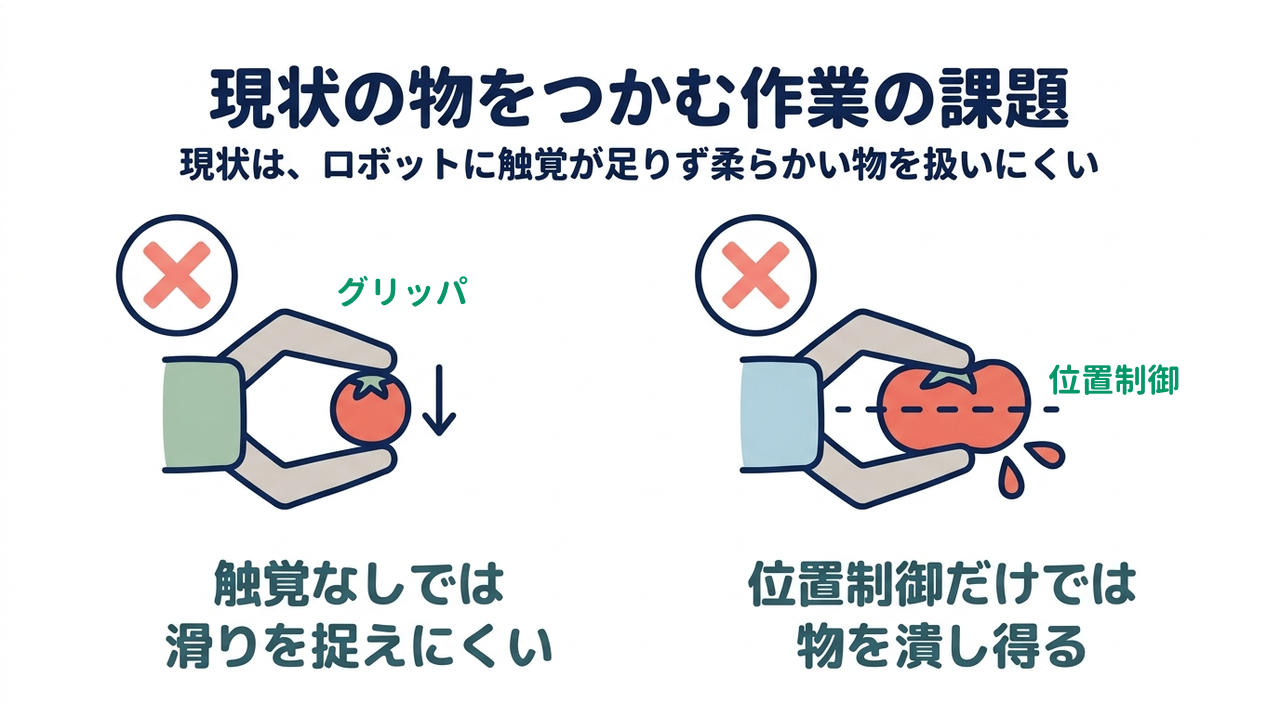
触覚なしでは滑りを捉えにくい
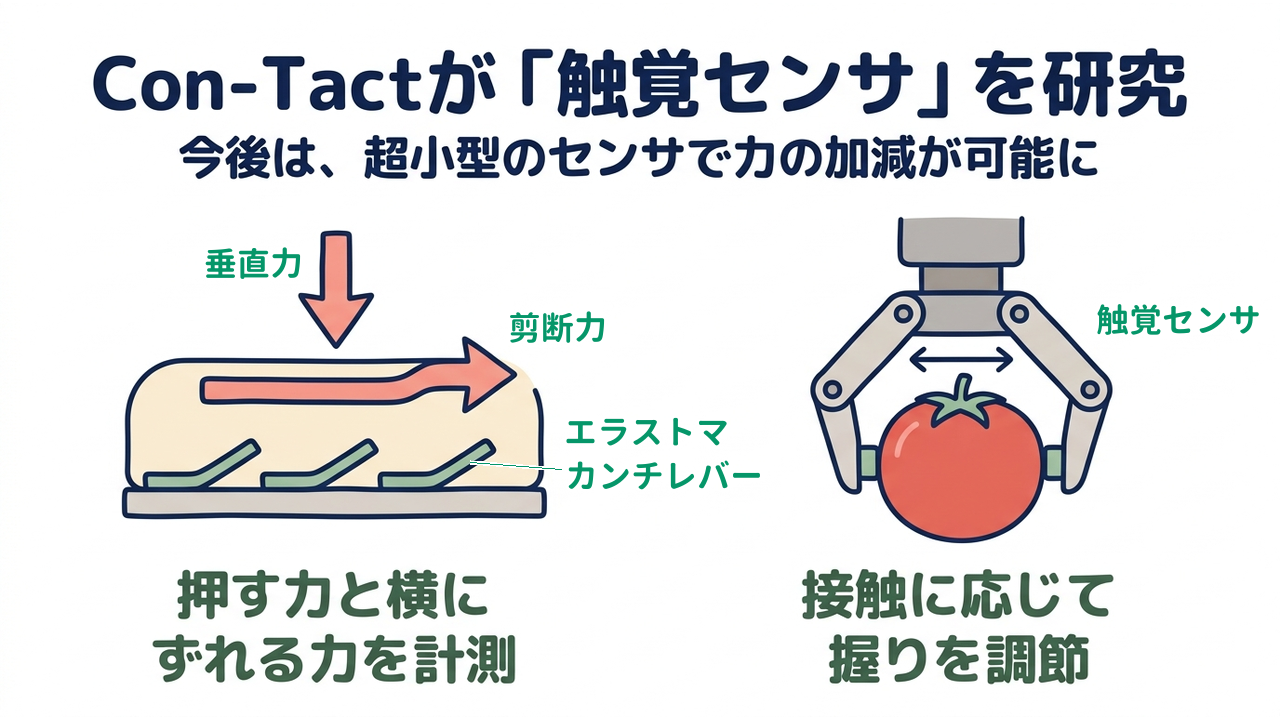
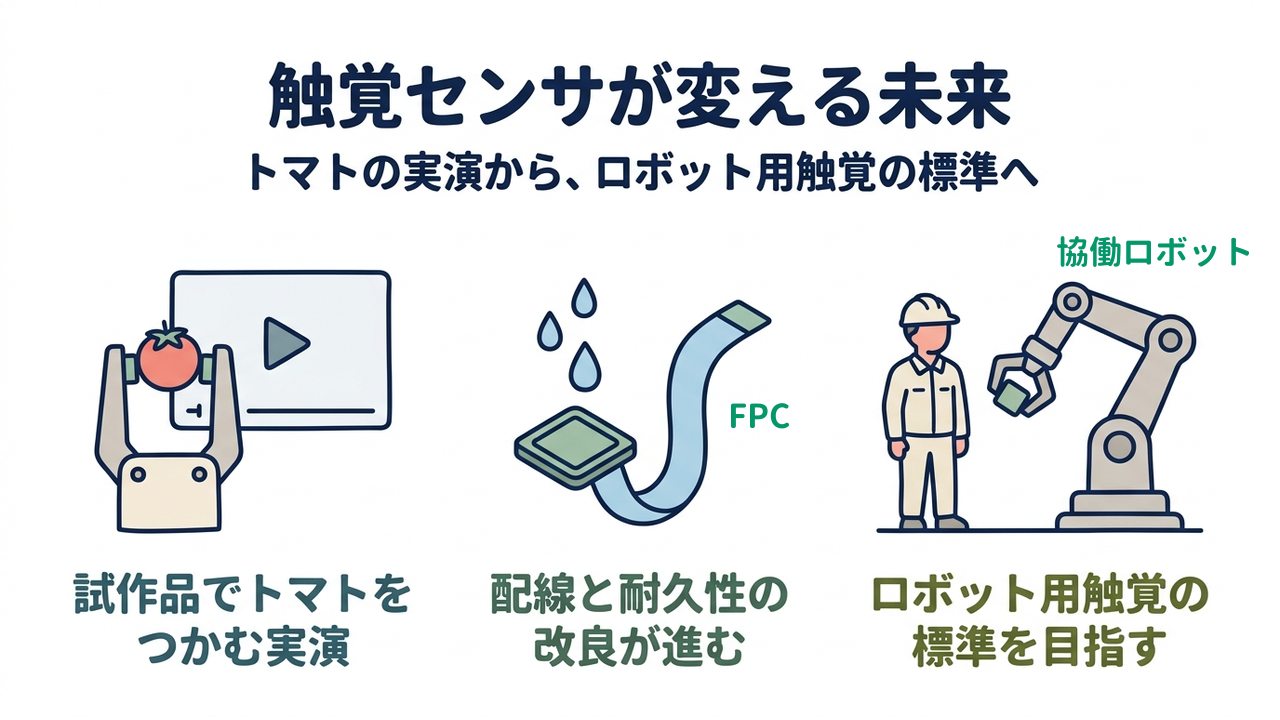
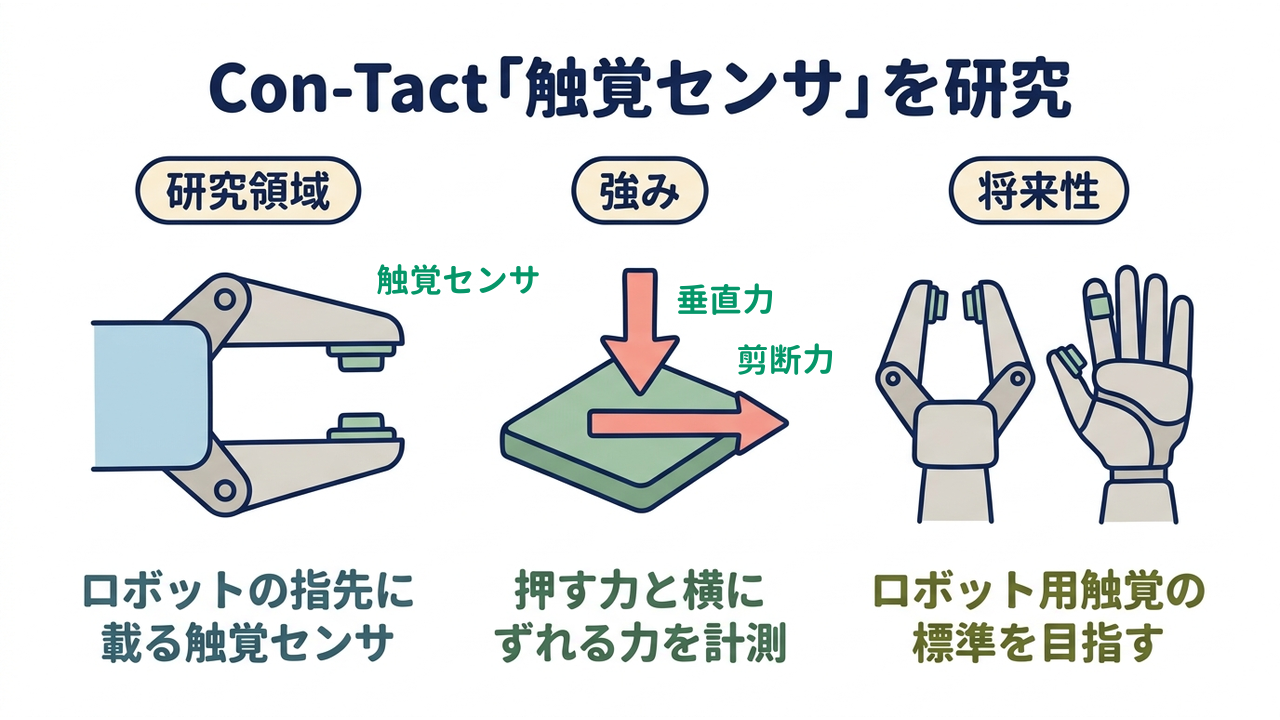
ロボットの手が触覚を持たなければ、つかんだ物の滑りや押す力の加減を捉えにくくなります。製造現場で需要が高まる協働ロボット(安全柵なしで人の隣で動く産業用ロボット)でも、形や硬さの違う物を握り分けるには触覚の技術が欠かせません。触覚を持たないロボットにはこうした作業を任せにくく、人手を使い続ける工程が残りかねません。
位置制御だけでは物を潰し得る
指をあらかじめ決めた位置まで閉じる位置制御だけでつかむ方式では、想定より大きな物を潰しかねません。指先の力を測らずに動くため、設定値より大きなトマトでは、指が決めた位置まで閉じて実を潰してしまいます。大きさや硬さが1つずつ違う食品や部品では設定の調整に手間がかかり、自動化が困難です。
他にも、指先まで配線を通す難しさ、温度変化によるセンサ出力のずれ、洗浄に対する耐久性、といった課題があるといわれています。
 FrontJournalの解説
- 協働ロボット安全柵で囲わずに、人と同じ作業空間で一緒に作業する産業用ロボットを指す。人と接触したときに力を抑える仕組みを持ち、人の手作業に近い工程を分担できるため、多品種の製品を扱う製造現場で導入が進んでいる。