市場課題|ロボット用の減速機は小さく強くするのが難しい
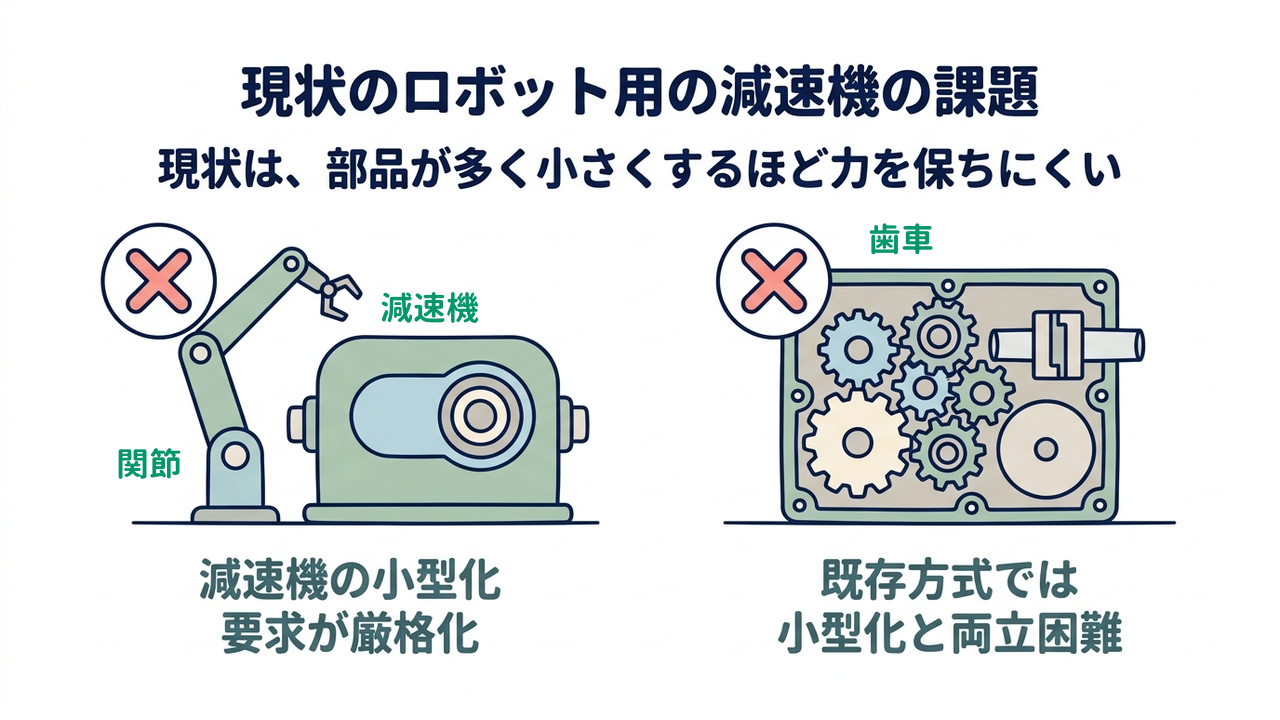
減速機の小型化要求が厳格化
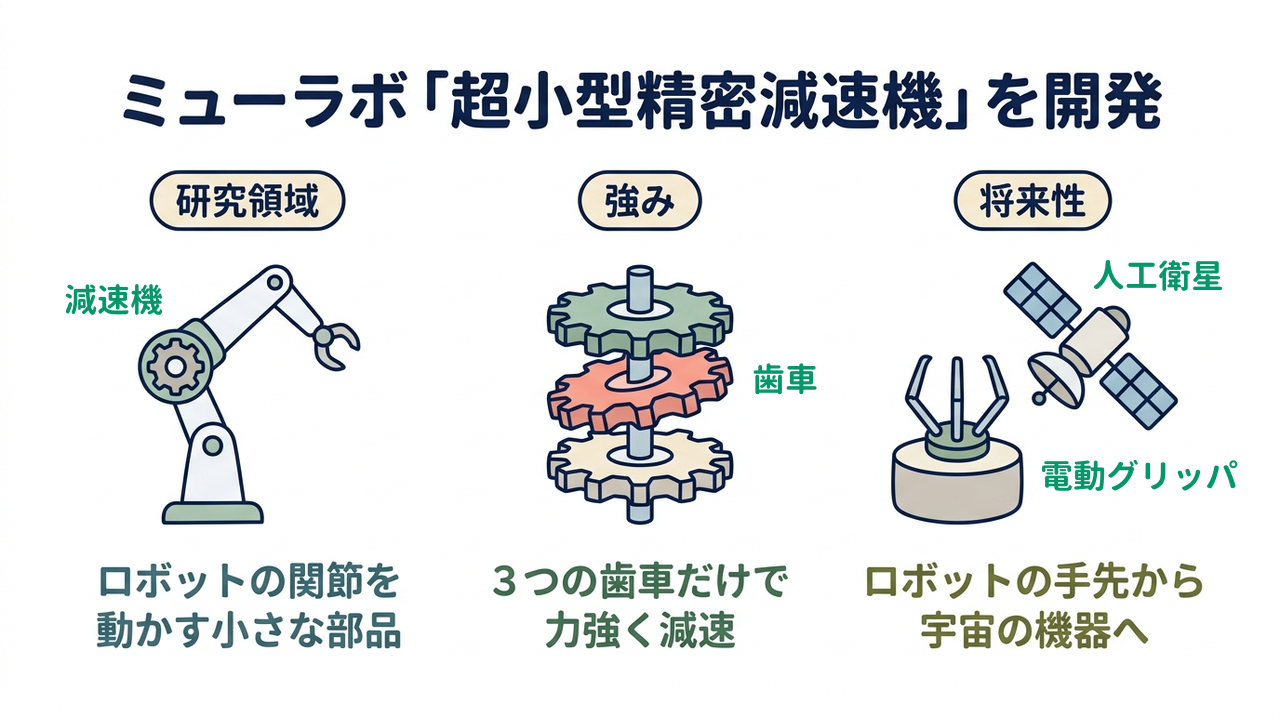
ロボットの細身化が進み、関節を動かす減速機には、より小さく薄い形が求められています。狭い場所の作業や人との協働に向けて、ロボット全体を細くする必要があるためです。既存の部品を限られた体積に収めることさえ難しいほど、その要求は厳しくなっているといわれています。
既存方式では小型化と両立困難
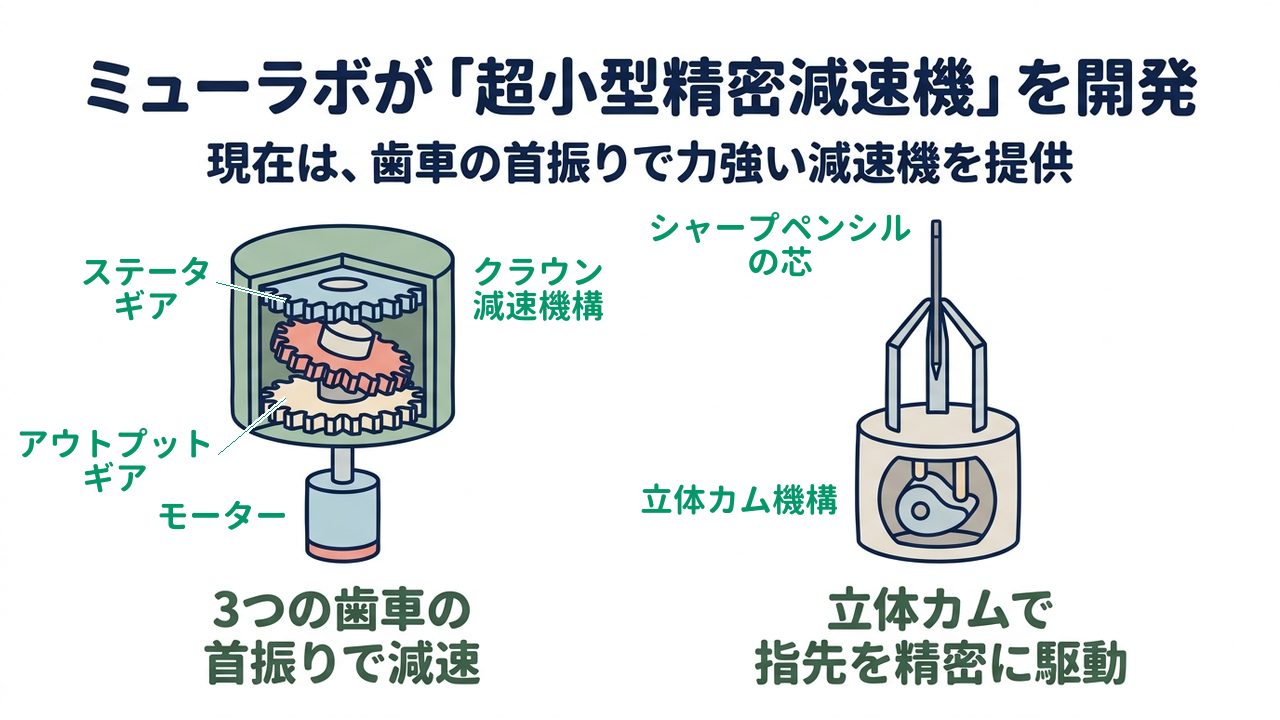
既存の減速機の方式は、小型化と、大きな力を受け止める性能を両立しにくい状況です。遊星歯車装置(歯車が別の歯車の周りを回る減速機)は体積とバックラッシの面で劣り、サイクロイド減速機(波形の板で減速する減速機)も部品が多く小型化に不利です。小型化に向く波動歯車装置(薄い歯車をたわませる減速機)も変形する歯車の設計と加工が難しく、小さな関節では別の仕組みが必要になるといわれています。
他にも、配線を通す中空穴の確保、バッテリー駆動に向けた効率の向上、といった課題があるといわれています。
 FrontJournalの解説
- バックラッシかみ合う歯車の歯と歯の間にあるすき間で、回転の向きを変えたときに生じるがたつきである。バックラッシが大きいほど、ロボットの手先が同じ位置に戻る精度が下がる。