市場課題|ロボットはつかんだ後の状態を視覚で捉えにくく、触覚センサーの導入にも壁がある
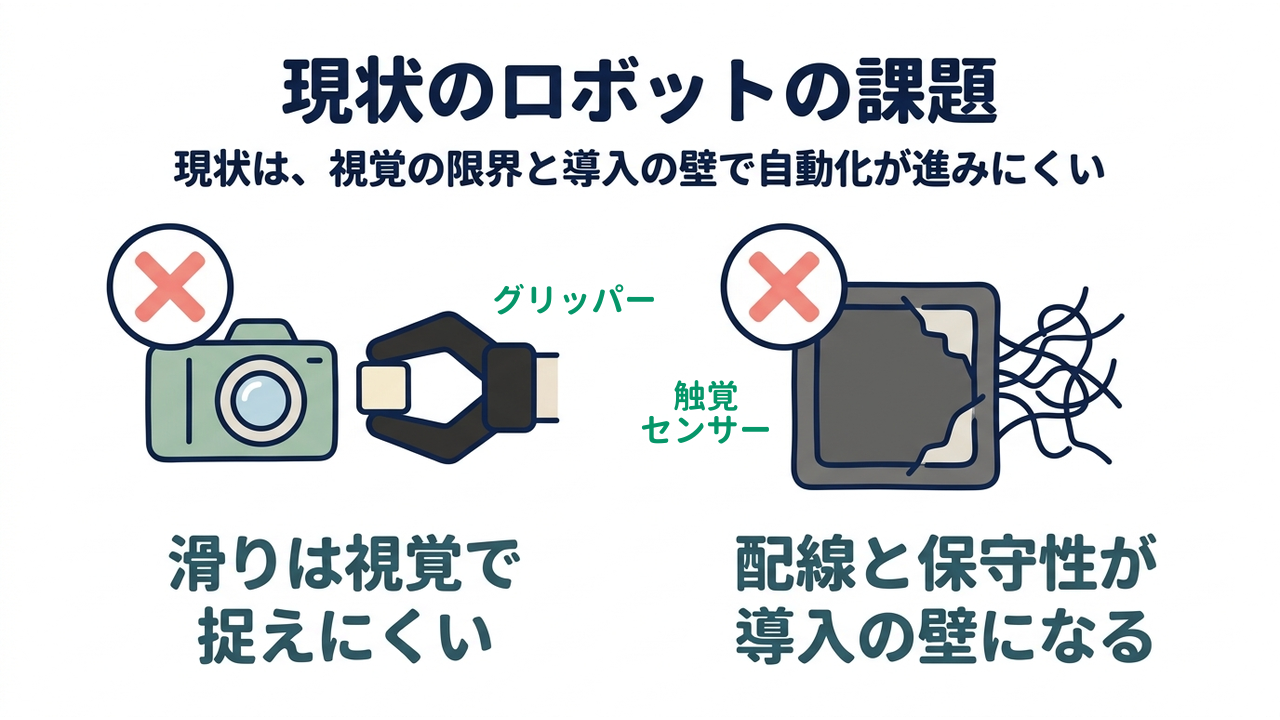
滑りは視覚で捉えにくい
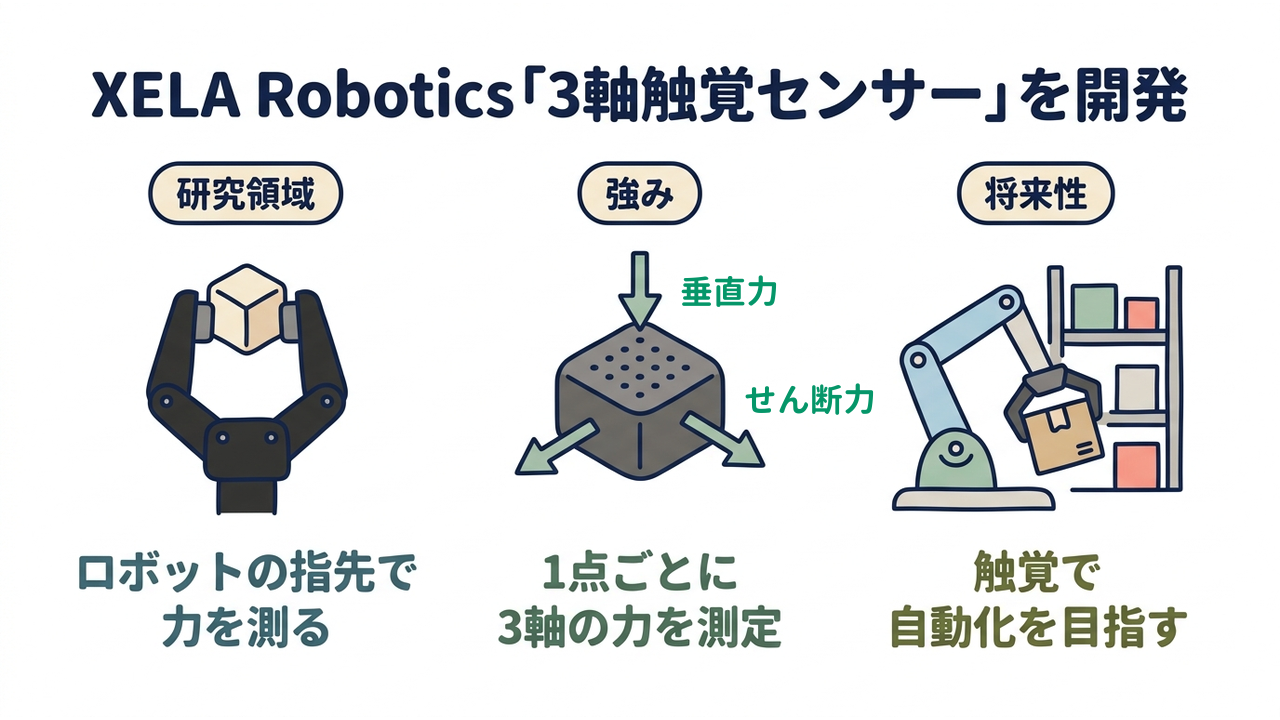
ロボットの組立や仕分けでは、物体を把持(つかんで保持すること)した後の滑りや圧力を、視覚だけでは捉えにくい点が課題です。部品が滑る瞬間や、壊れやすい表面への圧力はカメラの映像に現れにくく、閉じたグリッパー(ロボットの手先で物をつかむ装置)の内側も見えません。人の手作業が多く残る部品の差し込みや仕分けは、このままでは自動化が進みにくい状況です。
配線と保守性が導入の壁になる
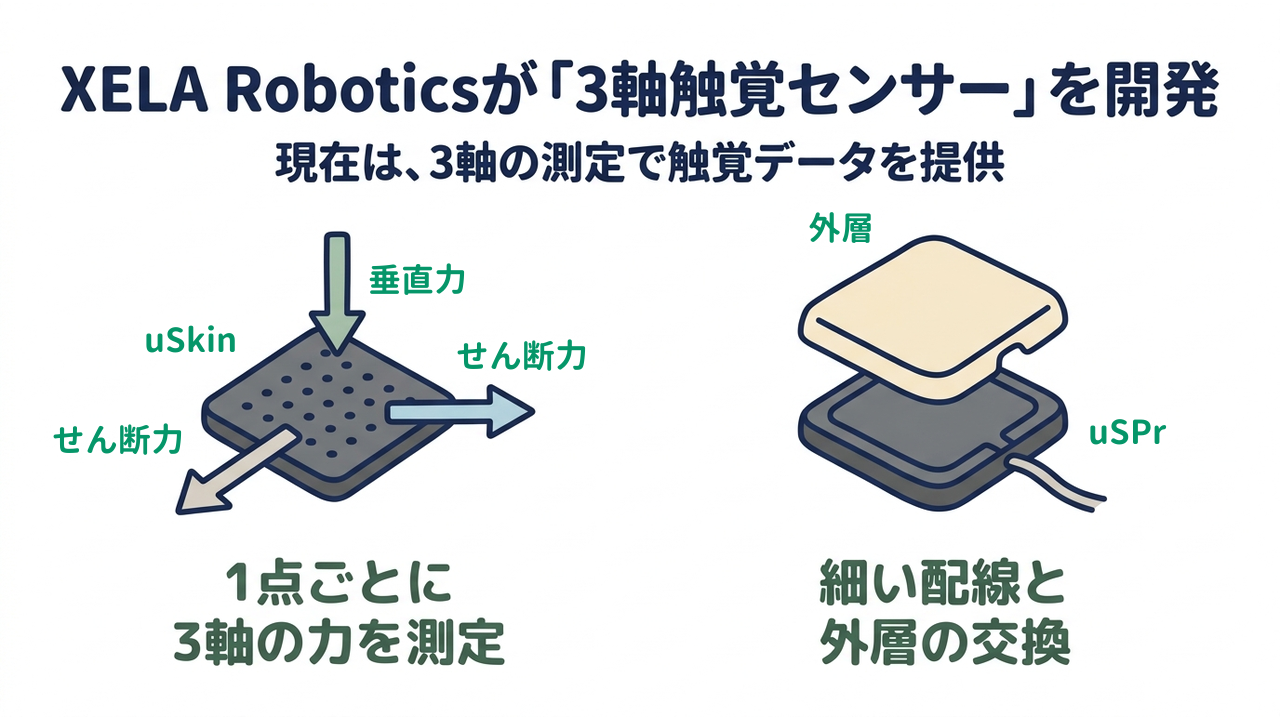
触覚センサーを産業用ロボットに載せるには、配線の少なさと保守のしやすさが欠かせません。むき出しの配線は故障の原因になり、グリッパーには、繰り返しの把持に耐える堅牢さと、外層だけを交換できる構造が求められます。これらを両立できないセンサーは、工場への導入が進みにくい状況です。
他にも、手のひらまで覆う形状、個体差をそろえる校正、温度変化や周囲の磁場による測定値のずれ、といった課題があるといわれています。
 FrontJournalの解説
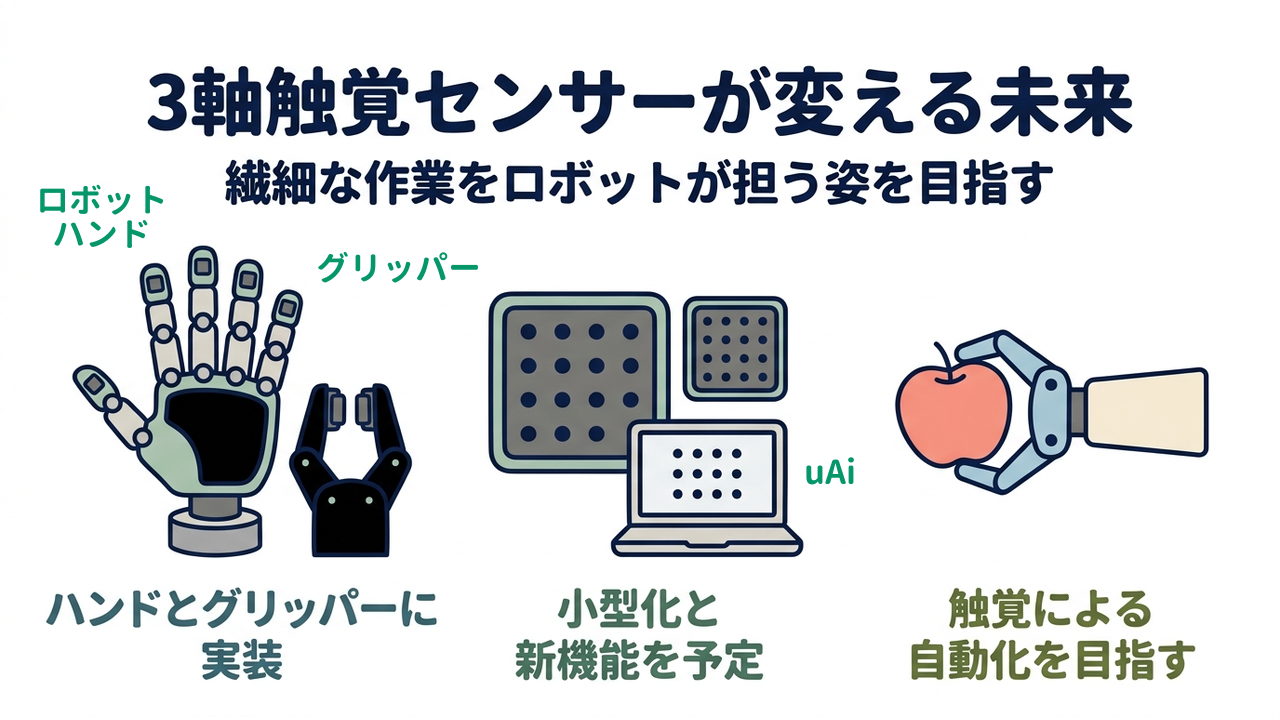
- グリッパーロボットの先端に取り付け、物体をつかんで保持する装置である。指の数や形はさまざまで、物体を挟む力の加減が作業の成否に関わる。触覚センサーは、この装置の内側で接触の状態を捉えるために使う。