TriOrb「球駆動ロボット」を開発

株式会社TriOrb(トライオーブ)

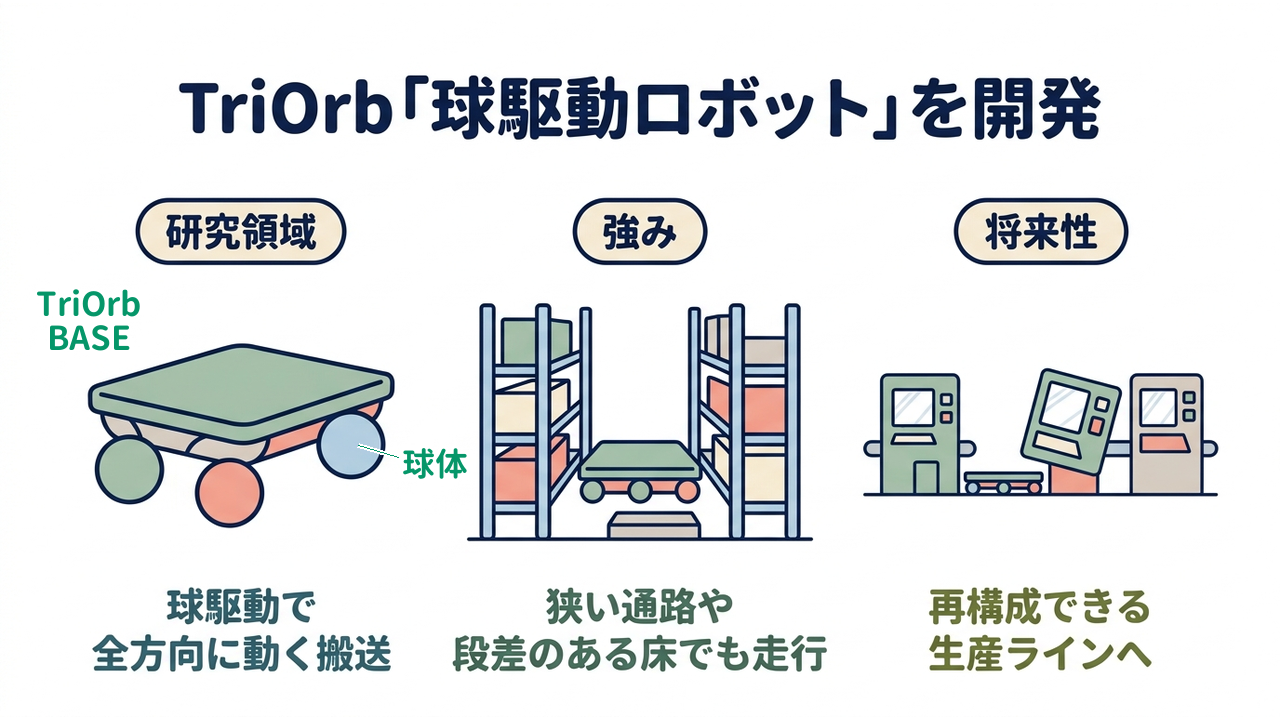
TriOrb「球駆動ロボット」を開発|研究領域=球駆動で・全方向に動く搬送/強み=狭い通路や・段差のある床でも走行/将来性=再構成できる・生産ラインへ

企業紹介|株式会社TriOrb(トライオーブ)とは?

狭い通路や段差のある床でも、前後・左右・回転の動きを組み合わせて工場の搬送を支える、同社の事業の軸となる技術「全方向移動」。株式会社TriOrb(トライオーブ)は、その社会実装を目指す、九州工業大学発のロボティクス系ディープテック企業です。3つの球体と3つのモーターで動く搬送ロボット「TriOrb BASE」を、製造現場へ提供しています。

キーワード「全方向移動」

「全方向移動」は、前後・左右・斜めなど、あらゆる方向へ動ける移動方式です。同社の機構は、3つの球体と3つのモーターで、前後・左右・回転の3つの動きを同時に独立して制御できます。この機構を、製造現場の狭い通路での搬送や重い荷物の位置決めに使える形で提供しています。

市場課題|段差の床とクレーン待ちが残る工場の搬送
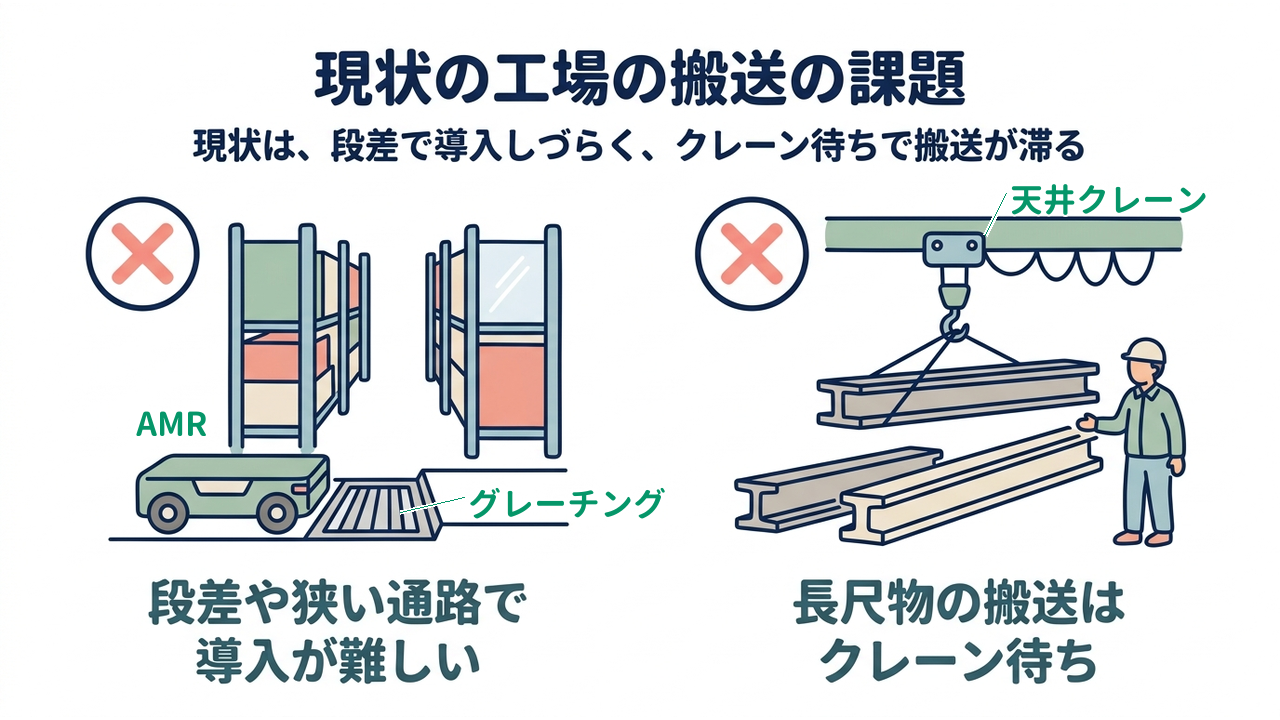
現状の工場の搬送の課題|現状は、段差で導入しづらく、クレーン待ちで搬送が滞る|段差や狭い通路で・導入が難しい/長尺物の搬送は・クレーン待ち

段差や狭い通路で導入が難しい

グレーチング(格子状の床板)やレール溝のある床、狭いスペースは、従来のAMR(自律走行搬送ロボット)が導入しづらい環境とされています。そのため、人の手による搬送が残る工程があります。床の改修を伴う点も、導入の負担になる課題です。

長尺物の搬送はクレーン待ち

長尺物や重量物の工程間搬送では、天井クレーンの順番待ちが生じる現場があります。クレーン待ちや専任のオペレーターに縛られると、工程間のリードタイム(作業の開始から完了までの所要時間)が延びます。大型設備は、設備投資や維持のコストの面でも負担です。

他にも、人手による部品の受け渡しや、固定ラインのレイアウト変更の難しさ、装置の前での位置決めの手間といった課題があるといわれています。

FrontJournalの解説
  • AMR自律移動ロボット(Autonomous Mobile Robot)の略で、周囲を認識して自分で経路を決めて走る搬送ロボットである。工場や倉庫での荷物の搬送に使われる。
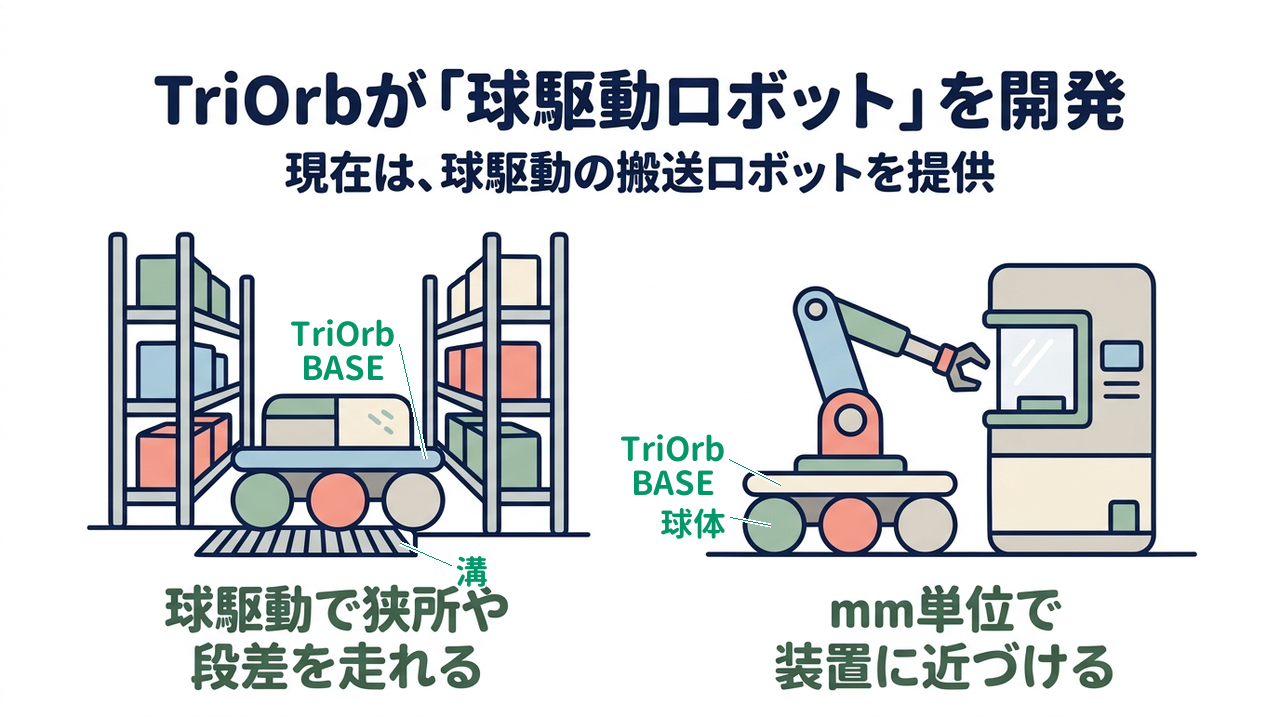
TriOrbの強み|「球駆動ロボット」を開発

TriOrbが「球駆動ロボット」を開発|現在は、球駆動の搬送ロボットを提供|球駆動で狭所や・段差を走れる/mm単位で・装置に近づける

球駆動で狭所や段差を走れる

従来の車輪やメカナムホイール(斜めにローラーを並べた車輪)を使う方式は、精密な全方向移動が難しい構造でした。

同社の「TriOrb BASE」(トライオーブ ベース)は、3つの球体と3つのモーターで動く球駆動式の全方向移動プラットフォームです。前後・左右・回転の3つの動きを同時に独立して制御でき、標準仕様では溝45mm、段差10mm、勾配9°ほどまで走行できます。そのため、狭い通路や段差のある床でも、既存のレイアウトを変えずに搬送を自動化しやすくなります。球の大きさは、標準で直径100mm(φ100)です。

mm単位で装置に近づける

従来は、固定設置のロボットとコンベヤで、加工対象の部品を装置へ受け渡す工程がありました。

同社は、球駆動による全方向移動と、自社で開発したVisual SLAM(カメラ画像から自己位置を求める技術)を組み合わせ、mm単位の位置決めを行っています。魚眼カメラ(広角のカメラ)で周囲の環境を認識し、600mm幅の隙間や狭い棚の間でも走行できます。アームロボットを載せれば、加工機の前面へぎりぎりまで近づいて作業でき、アームの性能を引き出しやすい使い方が可能です。位置決めにかかる時間も短縮できます。

FrontJournalの解説
  • Visual SLAMカメラで撮影した画像から、周囲の環境地図の作成と自分の位置の推定を同時に行う技術である。周囲の環境は、カメラの視覚情報からリアルタイムで認識する。

全方向移動の未来|再構成できる生産ラインへ

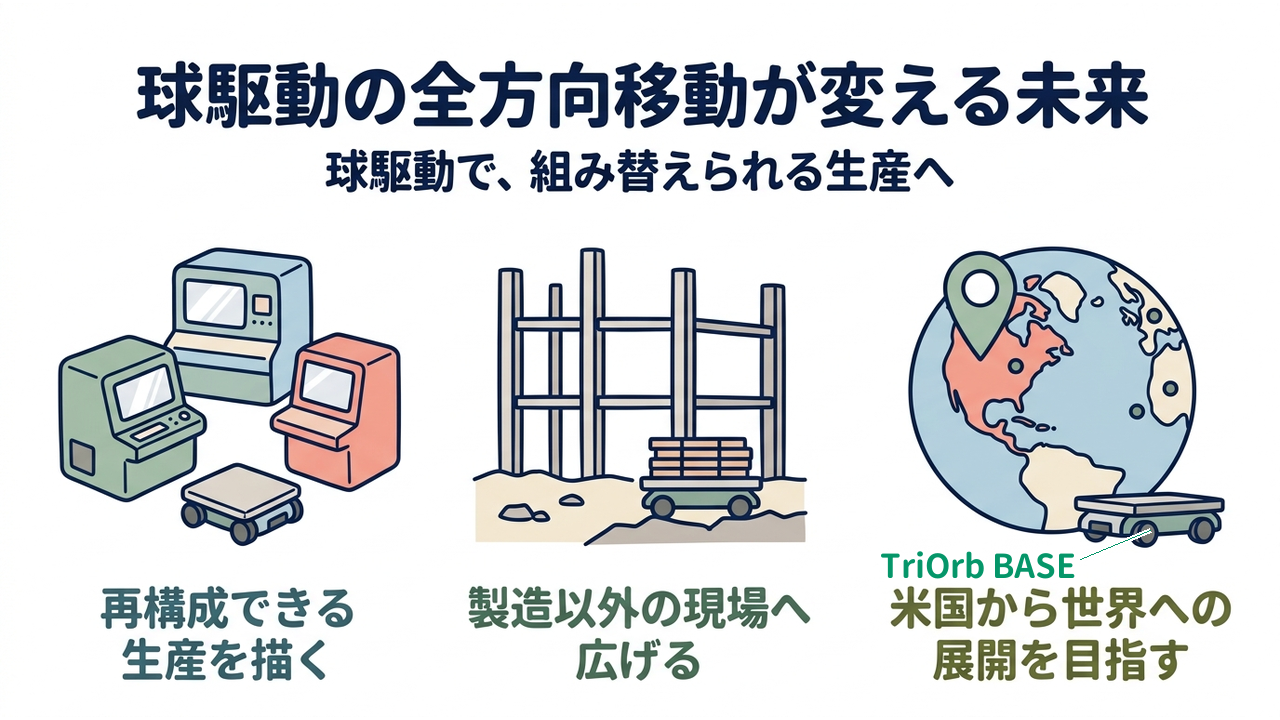
球駆動の全方向移動が変える未来|球駆動で、組み替えられる生産へ|再構成できる・生産を描く/製造以外の現場へ・広げる/米国から世界への・展開を目指す

再構成できる生産を描く

同社は、需要に応じて組み替えられる再構成可能な生産システムへの転換を掲げています。同社は、コンベヤを前提とする大量生産から柔軟性とスピードを武器とする生産モデルへ移ると位置づけています。組み替えの対象は搬送にとどまらず、コンベヤに縛られた大量生産型のライン全体です。事業は、実証実験の段階から、市場への本格導入と量産のフェーズへ移すとしています。

製造以外の現場へ広げる

TriOrbは、製造現場だけでなく、倉庫、建設など、移動が必要な場面への適用を掲げています。建設現場特有の課題として、荒れた走行路面や日々変化する環境、多数の資材が置かれた中での効率的な移動が挙げられています。2023年6月には、戸田建設と、資材搬送装置の開発を目的とした共同研究を開始したと発表しました。発表では、基本性能の確認として、段差や溝のある路面と積載重量270kgの条件での検証実験を実施したとしています。

米国から世界への展開を目指す

2026年1月に、米国ミシガン州デトロイトへ現地法人を設立しました。デトロイトは、自動車産業が集まる地域で、サプライチェーン(原材料の調達から製品の供給までの流れ)全体の自動化や効率化の需要が集まる地域です。北米では、全方向移動プラットフォームの営業と技術支援を進めます。米国を足がかりに、ヨーロッパやアジアなど複数のグローバル拠点を構想しています。

会社概要|TriOrbの事業内容・設立背景

九州工業大学の研究から創業

同社は、九州工業大学の発明である球駆動式全方向移動機構をコア技術に、2023年2月に北九州市で創業しました。産業技術総合研究所での研究成果をもとに、「TriOrb BASE」を開発しています。代表取締役の石田秀一は、九州工業大学大学院生命体工学研究科の博士後期課程を修了し、産業技術総合研究所で製造業向けの生産システムやプロセス評価の研究に10年取り組みました。

資金調達の推移

2023年12月のシリーズA(事業拡大期の資金調達)で3.3億円を調達しました。2026年6月1日には、シリーズBのファーストクローズ(資金調達を複数回に分けて締める際の1回目)として、第三者割当増資と融資を合わせて28.8億円の調達を発表しています。2026年8月7日のセカンドクローズ(2回目)で3億円を追加しました。ここに挙げた3回以外の調達も含めた累計調達額は、45.3億円です。

協調搬送とPLCへの標準対応

同社は、複数台のロボットが連携して長尺物を運ぶ協調搬送システムを、クレーンや大型設備に代わる手段として提案しています。2026年7月31日には、TriOrb BASEが、キーエンス製PLC(工場の設備を制御する装置)のKV-X500シリーズに標準対応しました。中継機器を介さず、HTTP通信とREST API(ソフト同士が通信で指示をやり取りする標準的な仕組み)で直接接続できます。

会社情報

会社名株式会社TriOrb(トライオーブ/TriOrb, Inc.)
所在地福岡県北九州市小倉北区浅野3丁目8-1 AIMビル6階
設立2023年2月
代表代表取締役 石田 秀一
資本金1億円
事業球駆動式全方向移動プラットフォーム「TriOrb BASE」の開発・製造・販売
技術領域球駆動式全方向移動機構。Visual SLAM。協調搬送
連携九州工業大学(球駆動式全方向移動機構の発明元)、産業技術総合研究所(研究成果をもとに製品を開発)
URLhttps://triorb.co.jp/

編集後記|FrontJournal編集部より

工場の搬送には、床の段差や狭い通路、重い荷物といった現場ごとの条件に合わせて、人の手やクレーンが担ってきた工程が残っています。搬送ロボットの走行機構が変わることは、搬送の自動化を考えられる場所が広がる変化です。搬送の条件が変われば、ラインの組み方も見直せます。

TriOrbの特徴は、3つの球体で動く機構と、カメラ画像から自己位置を求めるVisual SLAMを組み合わせ、mm単位の位置決めまで1台で担う点です。標準仕様で溝45mm、段差10mmまで走行でき、600mm幅の隙間にも入れます。搬送、協調搬送、アームロボットの移動台という3つの使い方に、同じ移動プラットフォームで対応しようとしています。

同社が実証実験の段階から量産へ事業を移す方針を掲げる中で、現場の床や設備を変えずに導入できるかが焦点です。同社は、2026年7月にキーエンス製PLCへ直接つなぐ標準対応を公表しています。生産ラインを組み替えられる工場が増える日を期待しています。

FrontJournal編集部

出典:経済産業省 大学発ベンチャーデータベース2026

出典:「Gビズインフォ」(経済産業省)(2026年9月28日に利用)を加工して作成

本記事は、FrontJournalが公開情報をもとに独自に分析した第三者コンテンツであり、対象企業・研究機関の公式見解ではありません。

この企業の方へ

内容に誤り・更新が必要な点があれば、可能な限り速やかに修正します。お気づきの点はお問い合わせまでご連絡ください。

掲載情報の修正・写真の追加・更新はこちら

この企業について、
もっと深く知りたい方へ

パートナーシップ・お問い合わせはこちらから。