HarvestX「自動授粉ロボット」を開発

HarvestX株式会社(ハーベストエックス)

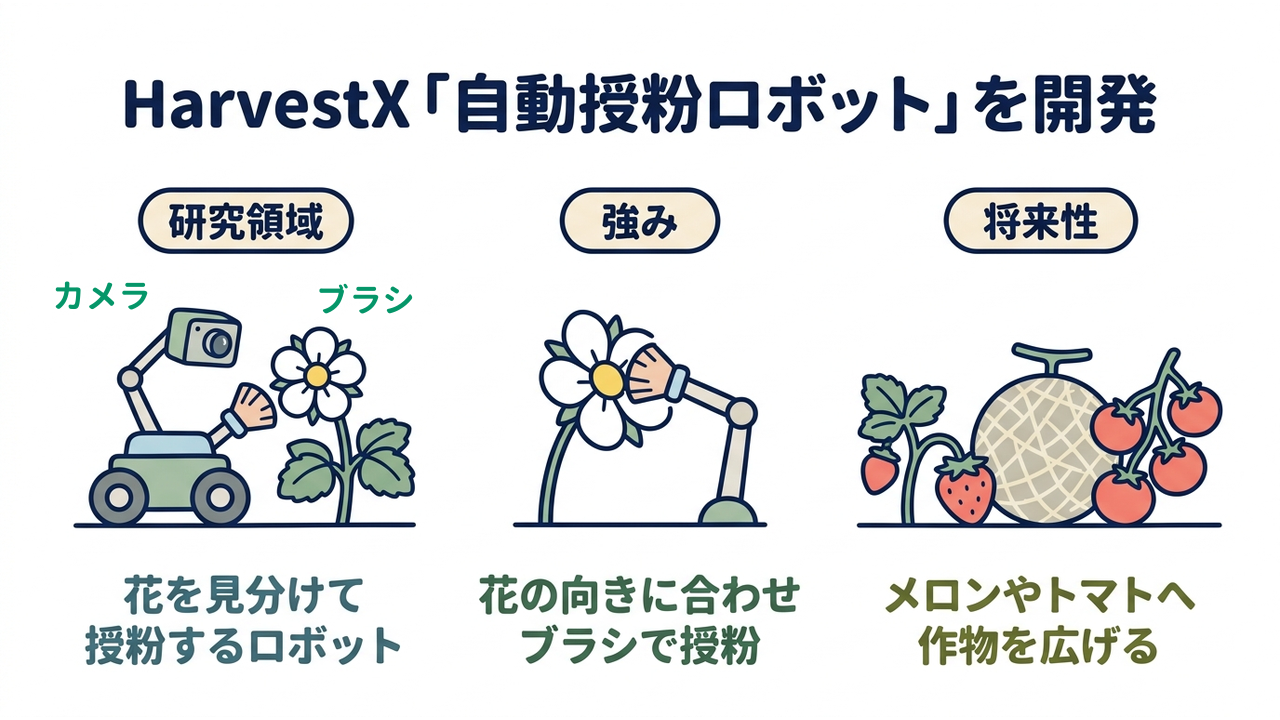
HarvestX「自動授粉ロボット」を開発|研究領域=花を見分けて・授粉するロボット/強み=花の向きに合わせ・ブラシで授粉/将来性=メロンやトマトへ・作物を広げる

企業紹介|HarvestXとは?

植物工場で、花への授粉をロボットが担い、作業を自動化する技術「自動授粉ロボット」。HarvestX株式会社は、その社会実装を目指す、東京大学発の農業ロボット企業です。イチゴの授粉を起点に、授粉ロボット「XV3」をはじめ、植物工場向けの授粉・収穫ロボットを開発・販売しています。

キーワード「自動授粉ロボット」

「自動授粉ロボット」は、カメラで花を見分け、花粉を付ける作業をロボットが行う仕組みです。同社のロボットは、ハチの授粉動作を撮影した動画からハチの骨格を推定して動きの特徴を抽出し、花の向きに合わせてブラシを当てます。授粉と管理をアルゴリズムで行う点が、ミツバチを使う方法との違いです。

市場課題|植物工場の授粉に残る、ミツバチの管理負担
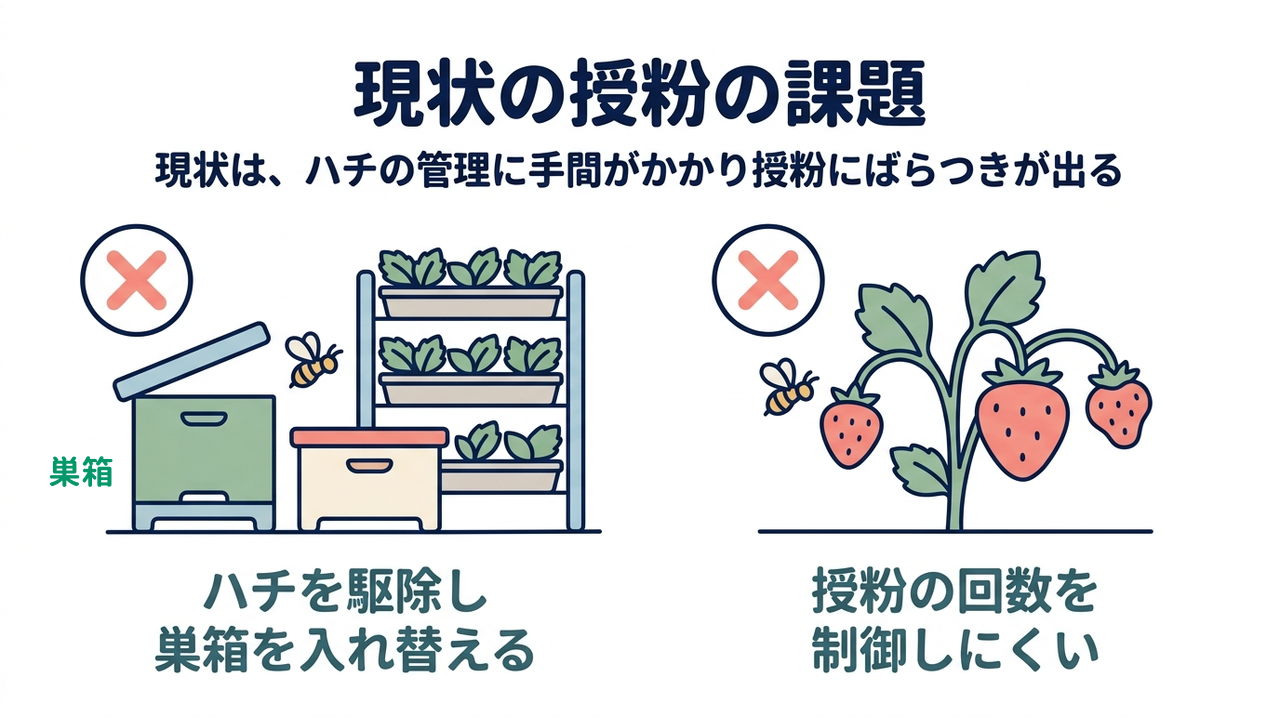
現状の授粉の課題|現状は、ハチの管理に手間がかかり授粉にばらつきが出る|ハチを駆除し・巣箱を入れ替える/授粉の回数を・制御しにくい

ハチの駆除と巣箱の入れ替え

ミツバチを使う授粉では、ハチの駆除と巣箱の入れ替えを繰り返す負担が生じます。ハチを数週間から数か月に一度駆除し、新しい巣箱を導入する運用です。死んだハチがカビの発生源になることもあります。

授粉の回数を制御しにくい

ミツバチは自然に動くため、花ごとの授粉の回数や均一さを人が制御しにくい状況です。授粉にばらつきがあると、果実の見た目や味、収量にもばらつきが生じます。さらに、ミツバチの個体数は世界的に減少しています。

他にも、ミツバチによる授粉の成功率が一般に約70%とされる点といった課題があるといわれています。

FrontJournalの解説
  • 授粉花粉をめしべに付け、実を結ばせる作業である。イチゴなどの果菜類では、形や大きさのそろった果実を得るために、花ごとの授粉の均一さが重要になる。
HarvestXの強み|「自動授粉ロボット」を開発

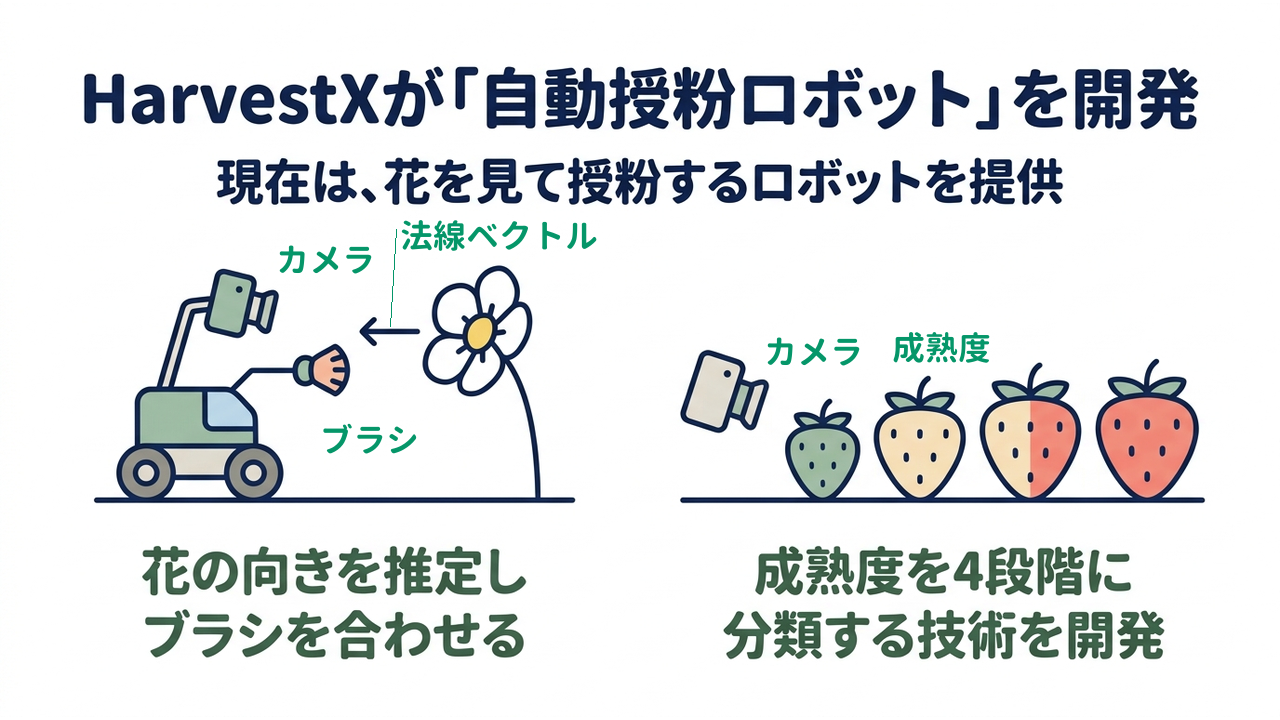
HarvestXが「自動授粉ロボット」を開発|現在は、花を見て授粉するロボットを提供|花の向きを推定し・ブラシを合わせる/成熟度を4段階に・分類する技術を開発

花の向きに合わせて授粉する

ミツバチによる授粉は、花ごとの授粉の回数や均一さを制御しにくい方法です。

HarvestXのロボットは、ハチの授粉動作を撮影した動画から、ニューラルネットワークでハチの骨格を推定し、授粉の動きの特徴を取り出します。花の向きを示す法線ベクトル(花の面が向いている方向を表す値)も推定します。この推定をもとに、ブラシが花に触れる向きを花に合わせる設計です。授粉が必要な花は、カメラと3D画像解析で識別します。ロボットとアルゴリズムによる授粉と管理で、効率性や品質の向上を図れるとしています。

成熟度を判定する技術も開発

授粉を自動化しても、収穫の適期の見極めを人の判断で行うと、ばらつきが生じます。

同社は、果実の成熟度を4段階に分類する技術も、授粉の技術とあわせて開発しています。同社はロボットの開発で、約100個のROS2(ロボット用のソフトウェアを作る共通の基盤)のパッケージを作成し、自社の現場を再現したシミュレータも活用しています。パッケージの一部は、オープンソースとして公開されているのが特徴です。ROS2の共通のインターフェースを使うことで、さまざまな植物工場の課題に柔軟に対応できます。

FrontJournalの解説
  • 法線ベクトル面に対して垂直に立つ向きを表す量である。花の面が向く方向を数値で表せるため、ブラシを花に対して適切な角度で当てる判断に使える。

自動授粉ロボットの未来|多品種と海外へ広がる応用先

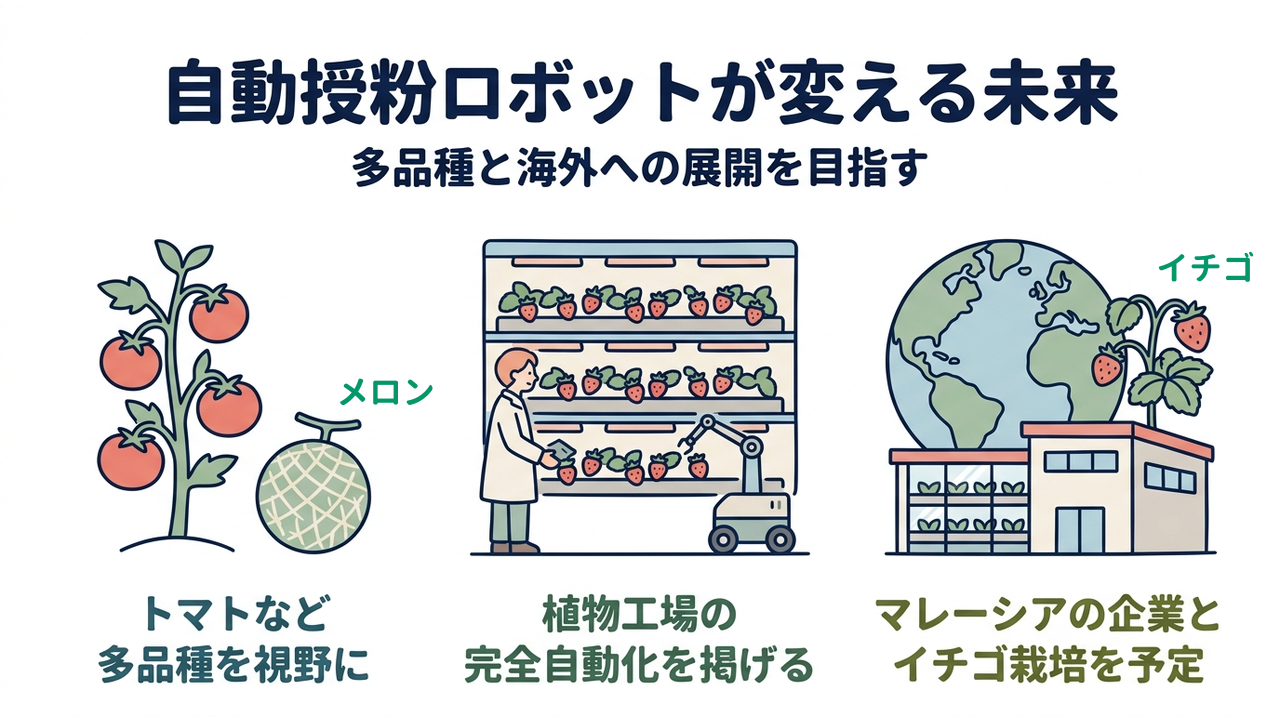
自動授粉ロボットが変える未来|多品種と海外への展開を目指す|トマトなど・多品種を視野に/植物工場の・完全自動化を掲げる/マレーシアの企業と・イチゴ栽培を予定

メロンやトマトへ作物を広げる

HarvestXは、授粉の対象を、メロン・キウイ・トマトへ広げることを視野に入れています。現在の対象はイチゴで、授粉が必要な花を識別する仕組みを備えています。住友商事は2026年3月25日に、HarvestXと資本業務提携したと発表しました。三菱商事との投資契約でも、資金使途の一つに、トマトなどの多品種展開が挙げられています。

植物工場の完全自動化を進める

HarvestXは、植物工場の完全自動化を、三菱商事との投資契約の資金使途の一つに挙げています。完全自動化は、収穫をはじめとする栽培プロセス全体を自動化し、人工光型植物工場の無人化を目指す取り組みです。HarvestXは、2026年7月6日に、三菱商事との投資契約の締結を発表しました。HarvestXは、2026年2月27日に、東日本旅客鉄道(JR東日本)、浜松市と行う、高輪ゲートウェイでの実証実験が始まったと発表しました。

海外の植物工場への展開を目指す

住友商事とHarvestXは、マレーシアの企業と連携し、現地でイチゴの栽培を予定しているとされています。HarvestXのロボットの現在の対象は、イチゴ栽培です。HarvestXは、グローバル市場への展開を取り組みの柱の一つに掲げ、三菱商事との投資契約でも資金使途の一つに挙げています。住友商事は、苗や設備、自動化システムの提供を軸に、国内外への事業拡大を図る方針を示しています。

会社概要|HarvestXの事業内容・設立背景

東京大学のプロジェクトから設立

同社は、2020年8月に設立されました。起点は、2018年12月に東大本郷テックガレージで立ち上げたプロジェクトです。2019年9月には、「Todai To Texas 2020」のデモデイでアワードを受賞しました。代表取締役社長は市川友貴です。2021年6月には研究開発拠点の「HarvestX Lab」を設け、2023年11月には静岡県浜松市に浜松支店を設立しています。

採択と大学・高専との連携

2020年10月には、東大IPCの「1st Round」に採択されました。2021年1月には、東京大学の産学協創推進本部の支援企業となっています。2022年3月30日には、徳山工業高等専門学校と提携し、高専内に事業所を設置して共同研究を始めました。2025年3月にはJ-Startupの第5次選定企業に選ばれ、2026年6月23日には農林水産省の「スタートアップ大規模技術実証支援事業」に採択されています。

資金調達の経緯

2021年1月に5,000万円、2022年3月に1億5,000万円を調達しました。2024年3月20日には、総額約4億1,000万円の資金調達を発表し、出資者にはDawn Capitalが含まれます。2026年には、住友商事と資本業務提携し、三菱商事と投資契約を締結しています。

会社情報

会社名HarvestX株式会社(ハーベストエックス)
所在地東京都文京区本郷7-3-1 東京大学南研究棟アントレプレナーラボ216
設立2020年8月
代表代表取締役社長 市川 友貴
資本金1億円
調達約4億1,000万円(2024年3月の調達)
事業植物工場向けの授粉・収穫ロボットの開発および販売
技術領域授粉ロボット。収穫ロボット。画像解析
連携東京大学。徳山工業高等専門学校。住友商事。三菱商事
採択J-Startup第5次選定(2025年3月)。農林水産省「スタートアップ大規模技術実証支援事業」採択(2026年6月)
URLhttps://harvestx.jp/

編集後記|FrontJournal編集部より

果物や野菜が実るまでには、花の授粉という見えにくい工程があります。植物工場では、この工程を担う仕組みが整って初めて、安定した収穫につながります。ハチの数や巣箱の状態に左右されない授粉は、その一歩です。

HarvestXの特徴は、授粉と収穫を同じ自動化ソリューションの中で扱おうとする点にあります。花の向きに合わせた授粉は、ミツバチの管理に必要だった手間を、ロボットの制御に置き換える試みです。果実の成熟度を見分ける技術は、収穫の工程まで自動化の対象に加える取り組みです。ロボット開発に使うパッケージの一部を公開している点も、技術を広げる姿勢といえます。

住友商事との資本業務提携と三菱商事との投資契約を背景に、HarvestXが対応する作物の種類と展開先は、広がっていく見通しです。授粉と収穫の自動化が進めば、栽培に関わる人は、作物の品質や運用の設計に時間を使える可能性があります。ミツバチの管理に左右されない授粉が、植物工場の選択肢の一つとして定着する日を期待しています。

FrontJournal編集部

出典:経済産業省 大学発ベンチャーデータベース2026

出典:「Gビズインフォ」(経済産業省)(2026年9月28日に利用)を加工して作成

本記事は、FrontJournalが公開情報をもとに独自に分析した第三者コンテンツであり、対象企業・研究機関の公式見解ではありません。

この企業の方へ

内容に誤り・更新が必要な点があれば、可能な限り速やかに修正します。お気づきの点はお問い合わせまでご連絡ください。

掲載情報の修正・写真の追加・更新はこちら

この企業について、
もっと深く知りたい方へ

パートナーシップ・お問い合わせはこちらから。