KiQ Robotics「柔軟指」を開発|格子構造の指先がワークの形に沿って変形してつかむイラスト

KiQ Robotics株式会社(キックロボティクス)

KiQ Robotics「柔軟指」を開発|研究領域=格子構造の・柔軟な指先/強み=形に沿って変形し・多品種をつかむ/将来性=フィジカルAIの・開発基盤づくり

企業紹介|KiQ Robotics株式会社とは?

対象物の形に沿って変形する指先で、多品種のワーク(つかむ対象物)を扱うロボットハンドツール「柔軟指」。KiQ Robotics株式会社は、その社会実装を目指す、九州工業大学発のロボティクス系ディープテック企業です。格子(ラティス)構造の指先を3Dプリンターで造形し、自動車部品の搬送などの現場へ提供しています。

キーワード「柔軟指」

「柔軟指」は、格子状のラティス構造をポリウレタンで3Dプリント造形した、ロボットハンド用の指先です(英名はLattice Finger)。特徴は、指先が対象物の形に沿って変形し、面接触でつかむ点にあります。既存の主要なグリッパ(ロボットの手先)に取り付けて使え、自動車分野の部品搬送などに導入されています。

市場課題|品種ごとの爪の交換が必要で、傷やつかみ損ねも起きる
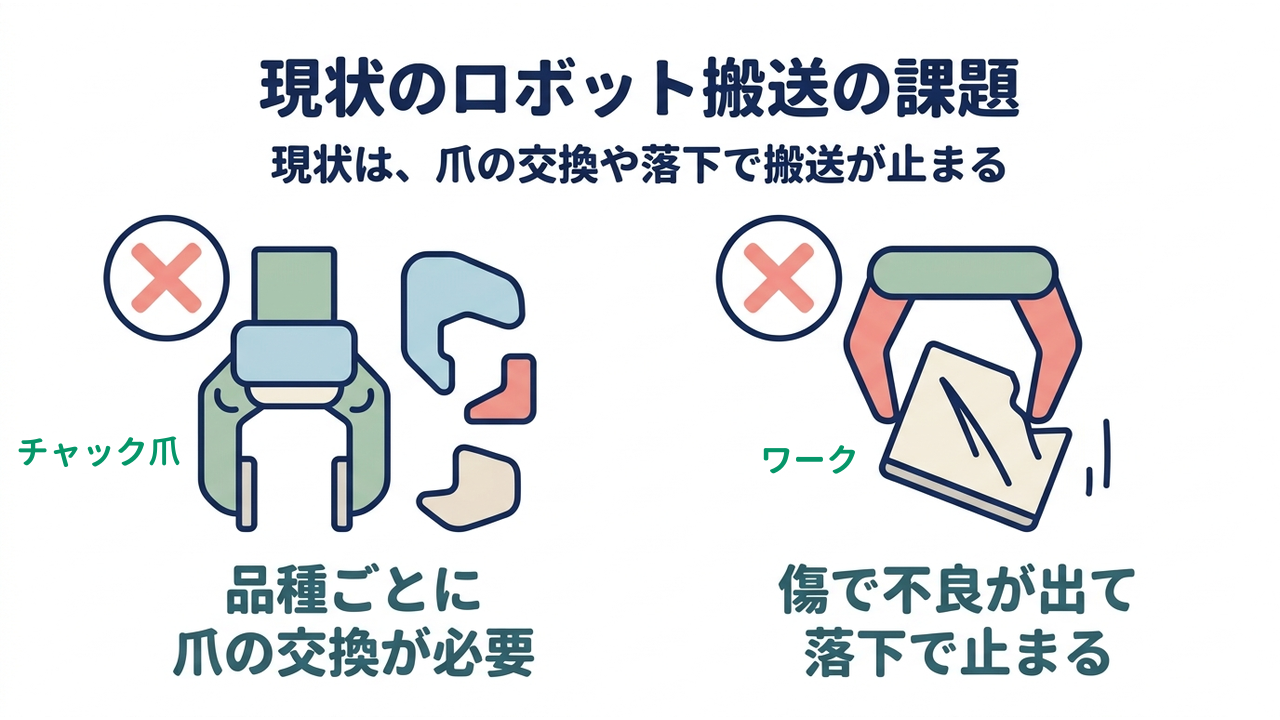
現状のロボット搬送の課題|現状は、爪の交換や落下で搬送が止まる|品種ごとに・爪の交換が必要/傷で不良が出て・落下で止まる

品種ごとの爪交換で停止

多品種を扱うロボット搬送では、品種が変わるたびにチャック爪(つかむ爪)の交換や専用設計が必要になります。規格が混在する通い箱(部品を入れて繰り返し使う容器)を搬送する現場では、形状のばらつきに対応しにくく、爪の交換による段取り替え(切り替えの準備)の工数も課題です。切り替えのたびにラインが止まるため、多品種の自動化は広がりにくくなります。

傷による不良と落下停止

硬質のチャック爪は、ワークとの接触が点や線になりやすく、金属ワークでは表面に傷が付くことがあります。微小な傷でも不良品として扱われる工程があり、つかみ損ねによるワークの落下は、「チョコ停」(短時間の停止)の原因の一つです。傷と停止が重なると、自動化しても品質と稼働率を保ちにくくなります。

他にも、不規則な形状のワークをつかむ難しさ、爪の劣化、複数のワークの同時搬送での取り残し、といった課題があるといわれています。

FrontJournalの解説
  • 通い箱工場や物流の現場で、部品や製品を入れて繰り返し使い回す容器である。使い捨ての段ボール箱と異なり、返却して再利用する。搬送ロボットの対象物として、規格や形状が多様である。
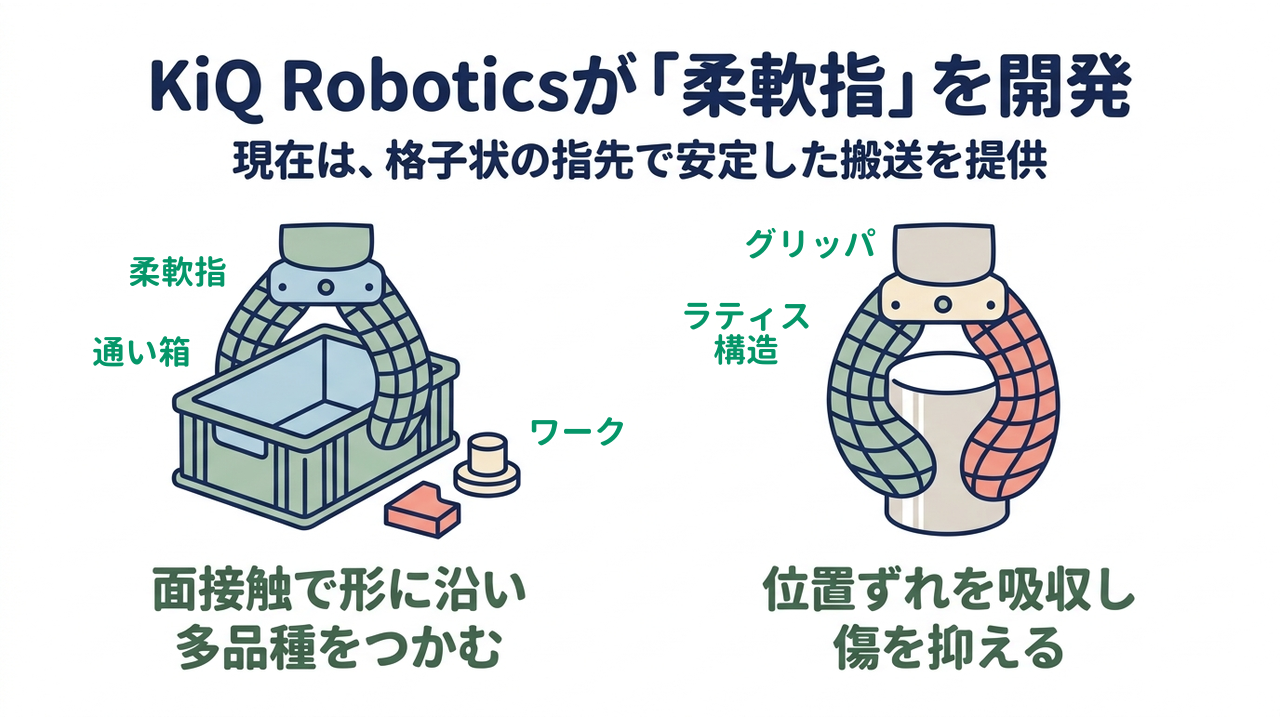
KiQ Roboticsの強み|「柔軟指」を開発

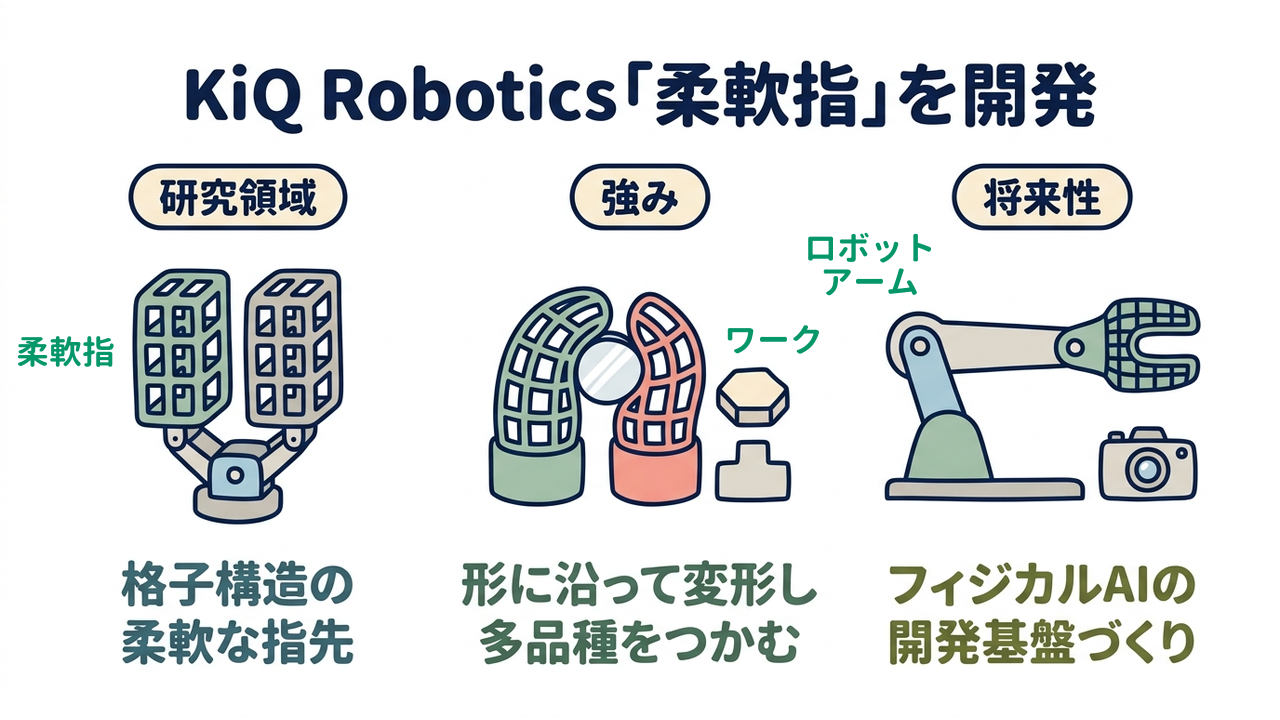
KiQ Roboticsが「柔軟指」を開発|現在は、格子状の指先で安定した搬送を提供|面接触で形に沿い・多品種をつかむ/位置ずれを吸収し・傷を抑える

格子構造で形に沿って変形

硬質の爪は形が変わらないため、ワークと点や線で接触し、形の違いは主に爪の交換で吸収してきました。

同社は、指先を格子状のラティス構造(梁を組み合わせて内部に空洞ができる立体構造)にして、ポリウレタンを3Dプリンターで造形しています。ワークの形に沿って指が変形し、点接触ではなく面接触でつかんで接触面積が広がるため、低い把持力(ワークをつかむ力)でも安定して搬送しやすくなります。1つの柔軟指で多品種のワークを扱いやすい点が特徴です。品種切り替えのときの爪の交換が減り、ラインを止める回数を抑えやすくなります。

位置ずれ吸収と傷の抑制

剛性の高い爪は、ワークの位置や形が少しずれるだけで把持が不安定になり、接触した面に傷も付きやすくなります。

同社は、異方性(方向によって変形のしかたが異なる性質)をもたせた格子で、把持方向に大きく変形しつつ形状に追従する構造にしました。素材は、高追従タイプと高耐久タイプの2種類のポリウレタンです。特定の試験条件では、約400万回の繰り返し変形の後も把持性能を維持しています。ワークを包み込むように面接触するため、金属同士が直接触れず、表面の傷を抑えやすい構造です。位置ずれや形状差も指が吸収するため、ワークの傷やつかみ損ねによるライン停止が減り、品質と稼働率を保てるようになります。

FrontJournalの解説
  • ラティス構造梁を組み合わせて格子状に並べた立体構造である。内部に空洞ができるため、軽くて変形しやすい。梁の太さや配置を変えると、硬さや変形のしかたを調整できる。

柔軟指の未来|導入実績から、フィジカルAIの研究へ

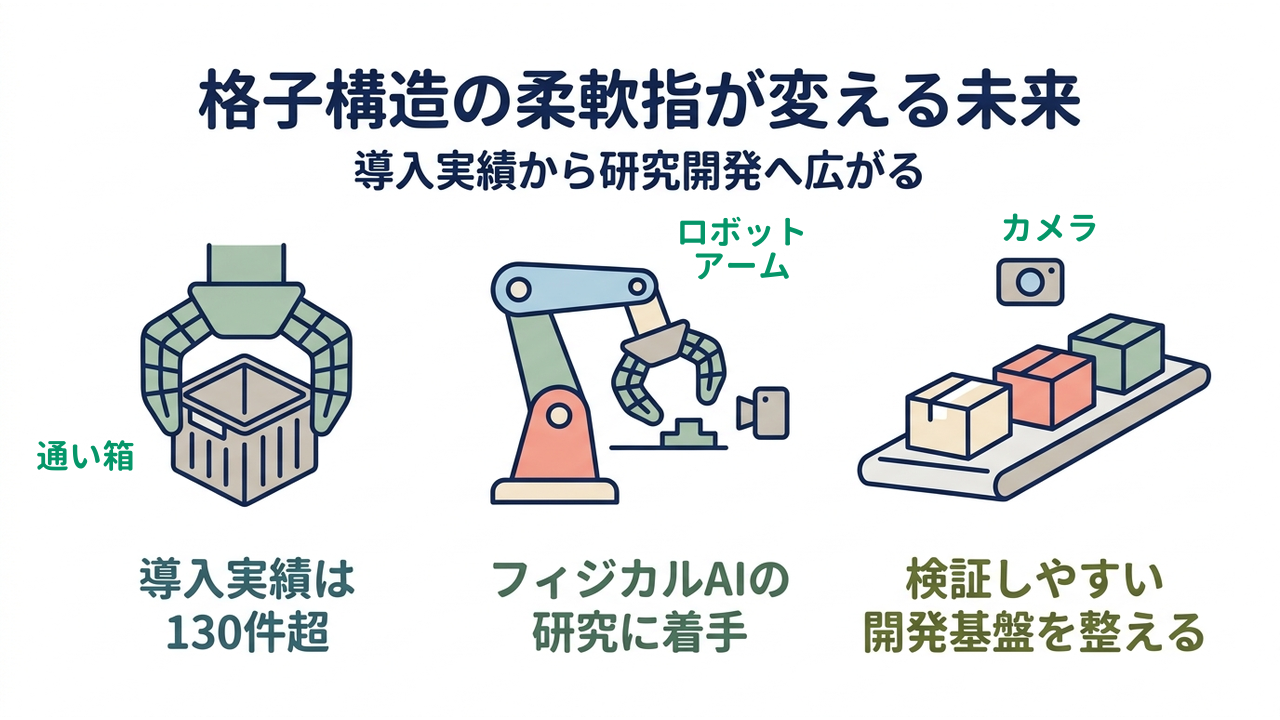
格子構造の柔軟指が変える未来|導入実績から研究開発へ広がる|導入実績は・130件超/フィジカルAIの・研究に着手/検証しやすい・開発基盤を整える

導入実績は130件超

「柔軟指」は、2026年4月時点で導入実績が130件超、導入先は50社超です。導入先の中心は自動車・部品の分野で、多品種の搬送に使われています。2026年5月には、ブラウザ上で指を設計できる「柔軟指ジェネレータ」を公開しました。ユーザ登録後に、3D形状の確認から見積価格の表示までを無償で使い始められる仕組みです。

フィジカルAIの研究に着手

同社は2026年5月15日、柔軟指の知見を生かすフィジカルAI(AIが機械の身体を通じて現実空間で動くための技術領域)の研究開発に着手しました。開発の重点は、位置ずれや形状差を指が物理的に受け止め、ワークとの接触を安定させることと、現場に近い環境での教師データ(学習用のお手本データ)の収集です。データ収集では、公開研究のUMI(手持ちのグリッパとカメラで人の作業を記録する研究)の考え方を土台にしています。同社は、学習結果を停止・非接触・近接・接触の順に、安全を確かめながら実機(実際のロボット)で評価します。

検証しやすい開発基盤を整える

同社が目指すのは、産業現場で検証しやすいフィジカルAIの開発基盤を整えることです。短期では、多品種の搬送や傷を避けたい工程を中心に、教師データの収集から実機評価までの実証を進めます。中長期では、公開されるロボット基盤モデル(幅広い作業に使えるAIモデル)を比較して使えるよう、現場のデータと安全確認を組み合わせた基盤を整えます。この基盤が整った先にあるのは、多品種を扱う工場でもAIで動くロボットを試しやすい環境です。

会社概要|2019年設立の大学発企業KiQ Robotics

2019年設立の大学発企業

KiQ Robotics株式会社は、2019年4月25日に設立されました。九州工業大学発のベンチャーで、設立時の最高経営責任者は北九州工業高等専門学校の滝本隆准教授、最高技術責任者は九州工業大学の西田健准教授でした。事業は、ロボットハンドツール「柔軟指」の開発・販売と、専用装置の設計・製作やロボットシステムの構築を請け負う受託開発です。本社と開発拠点は、北九州市小倉北区にあります。

リックスの出資と導入実績

2024年3月11日には、リックス株式会社が同社への出資を発表しました。リックスは導入先でもあり、福岡事業所でのワークの搬送回数は200万回超です。デンソーの搬送回数も60万回超で、ほかにトヨタ自動車やボッシュなどが導入しています。九州工業大学の田向研究室の人工知能研究でも柔軟指が使われ、家庭用サービスロボットの動作データの収集で、指先の位置合わせが厳密でなくても安定して把持できる点が評価されています。

2021年に写真指示を発表

2021年2月23日には、作業前と作業後の2枚の写真を登録するとロボットに作業を指示できる「Quick Factory」を発表しました。ハンド、ビジョン(画像認識)、エンジン、アプリで構成し、ロボットアームの種類を問わない製造業向けのパッケージです。ロボットセンター小倉(有限会社ICS SAKABE)と共同で発売しました。

会社情報

会社名KiQ Robotics株式会社(KiQ Robotics Inc.)
所在地福岡県北九州市小倉北区浅野1丁目1番1号 ビエラ小倉1階 DISCOVERY
設立2019年4月25日
事業ロボットハンドツール「柔軟指」の開発・販売、専用装置の受託開発(設計・製作、ロボットシステムの構築)
技術領域ラティス構造の指先(ポリウレタンを3Dプリンターで造形)。ロボットハンド、フィジカルAI
連携九州工業大学(田向研究室が人工知能の研究に柔軟指を活用)、リックス株式会社(2024年3月に出資)
URLhttps://kiq-robotics.co.jp/ja/

編集後記|FrontJournal編集部より

硬く精密なロボットの手は、対象物の小さな違いに弱くなりがちです。柔軟指は、指先をあえて柔らかい格子構造にして、形の違いを指先の構造で受け止める発想の部品です。制御の工夫の前に、手の形そのものを変えるという順序の入れ替えに、面白さを感じました。

KiQ Roboticsは、指先の設計を3Dプリンターとブラウザ上のジェネレータで扱いやすくし、その知見をいまはフィジカルAIの研究へ広げている会社です。同じ九州のロボット分野では、熊本大学発の大和インフラロボティクスが、GPSが届かないトンネルでも自律走行する点検ロボットを開発しています。指先という小さな部品から、ロボットの使い方を変えようとする姿勢が伝わってきます。

工場の搬送ラインで、柔らかい指が通い箱を運ぶ。その光景が北九州から広がっていく日を、楽しみに待ちたいと思います。

FrontJournal編集部

出典:経済産業省 大学発ベンチャーデータベース2026

出典:「Gビズインフォ」(経済産業省)(2026年9月28日に利用)を加工して作成

本記事は、FrontJournalが公開情報をもとに独自に分析した第三者コンテンツであり、対象企業・研究機関の公式見解ではありません。

この企業の方へ

内容に誤り・更新が必要な点があれば、可能な限り速やかに修正します。お気づきの点はお問い合わせまでご連絡ください。

掲載情報の修正・写真の追加・更新はこちら

この企業について、
もっと深く知りたい方へ

パートナーシップ・お問い合わせはこちらから。