ビジュアルサーボ「複眼カメラ」を開発|左右2台のカメラが果実を計測するイラスト

株式会社ビジュアルサーボ

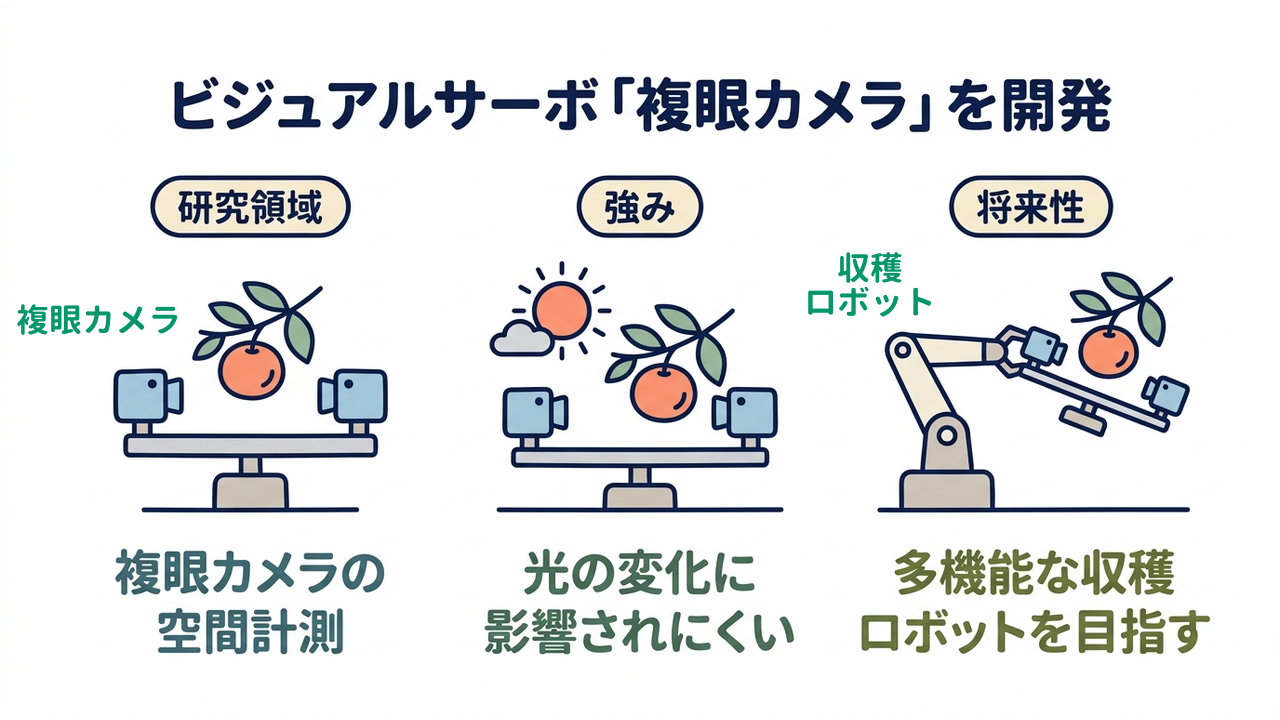
ビジュアルサーボ「複眼カメラ」を開発|研究領域=複眼カメラの・空間計測/強み=光の変化に・影響されにくい/将来性=多機能な収穫・ロボットを目指す

企業紹介|株式会社ビジュアルサーボとは?

屋外の光が変わっても、果実や魚の位置と寸法を測れる技術として、製品化されている「複眼カメラ」。株式会社ビジュアルサーボは、その社会実装を目指す、岡山大学発のロボティクス系ディープテック企業です。果物・野菜収穫用の「全天候型空間センサーAWSS」や、魚の寸法を測る計測装置を、製品として販売しています。

キーワード「複眼カメラ」

「複眼カメラ」は、人の両目のように左右2台のカメラを並べて同じ対象物を撮影し、位置・姿勢・寸法を測る空間計測の仕組みです。特徴は、光の条件が左右の画像に同時に同じように反映されるため、屋外の光の変化に影響されにくい点にあります。屋外では果実の位置と寸法を、養殖では泳ぐ魚の寸法を、離れた場所から測れます。

市場課題|屋外の光の変化と、錦鯉の手計測が課題になる
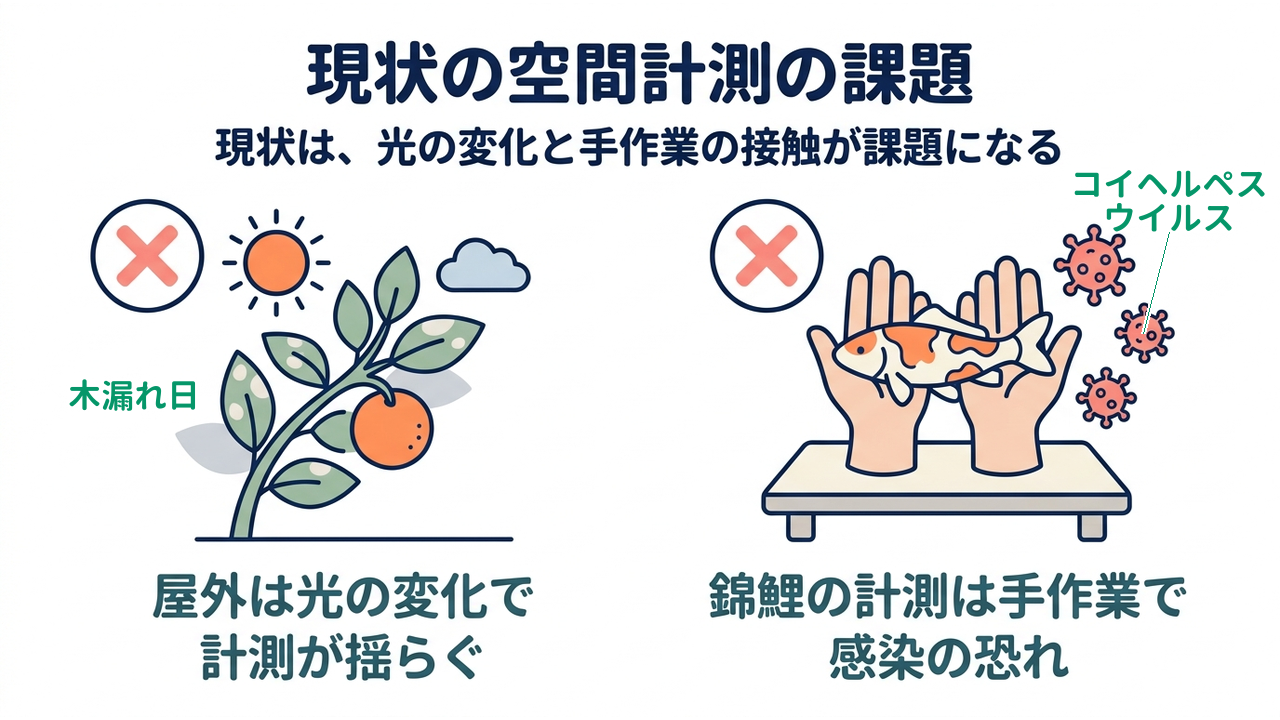
現状の空間計測の課題|現状は、光の変化と手作業の接触が課題になる|屋外は光の変化で・計測が揺らぐ/錦鯉の計測は手作業で・感染の恐れ

屋外は光の変化で計測が揺らぐ

屋外では光環境が刻々と変わるため、農業用ロボットの空間計測(対象物の位置や寸法を離れて測ること)の結果が揺らぎます。晴雨や雲の移動、風による木漏れ日に加え、太陽の高度も一日の中と季節で変わる状態です。見え方の変化が計測値に表れると、果実の位置や寸法を把握しにくくなり、収穫の動作を決めにくくなります。

錦鯉の手計測で感染の恐れ

錦鯉の品評会では、寸法の計測が手作業のため、魚に触れる作業が感染の恐れにつながります。作業者がテーブル上で鯉を手で測る方法には、感染力の強いコイヘルペスウイルスへの感染リスクがありました。サケ稚魚も麻酔をかけ、ノギスや電子天秤で測る方法が使われています。

他にも、遊泳中の小さな稚魚の計測、色や形が多様な魚の画像認識、魚種ごとに異なる性質への対応、といった課題があるといわれています。

FrontJournalの解説
  • 空間計測対象物の位置・姿勢・寸法を、触れずに離れた場所から測ることである。ロボットが物をつかんだり運んだりする前に必要な情報となる。
ビジュアルサーボの強み|「複眼カメラ」を開発

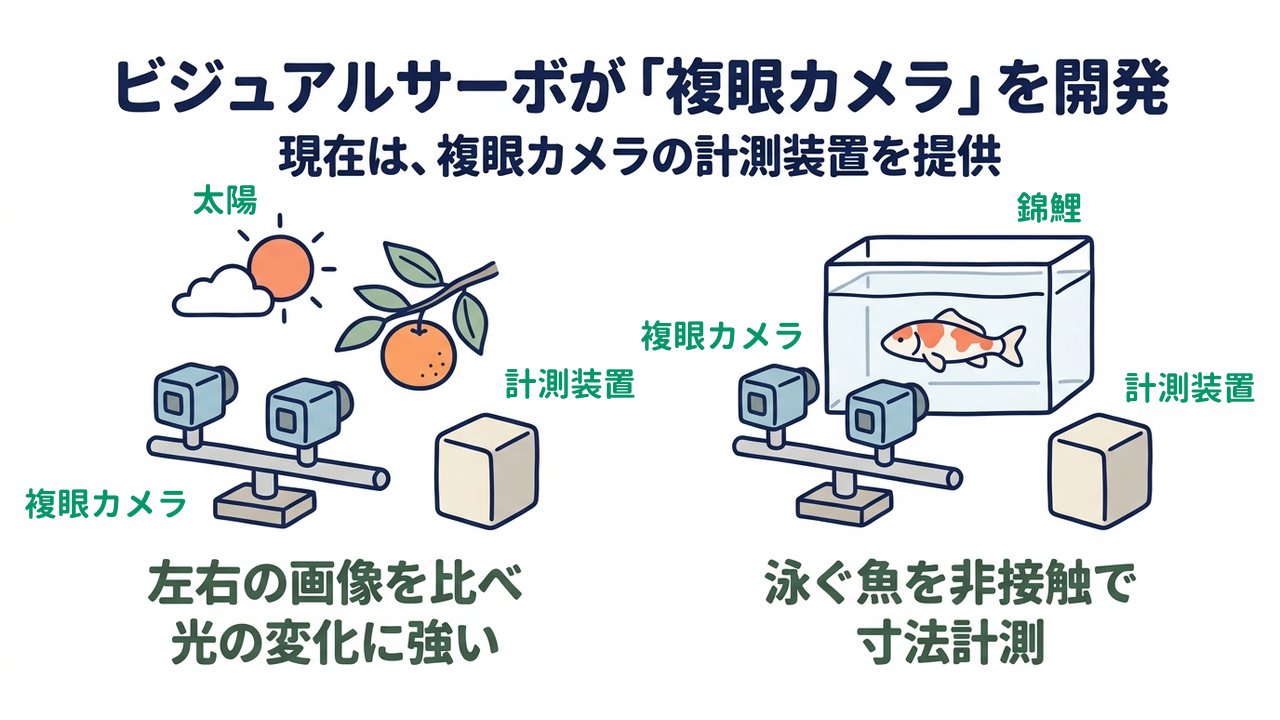
ビジュアルサーボが「複眼カメラ」を開発|現在は、複眼カメラの計測装置を提供|左右の画像を比べ・光の変化に強い/泳ぐ魚を非接触で・寸法計測

左右の画像比較で光の変化に耐性

屋外の空間計測は、光の入射角度や照度が時間とともに変わる影響を大きく受け、高精度化が難しい課題でした。

同社は、複眼カメラ(左右2台のカメラを使うステレオビジョン)で同じ対象物を撮影し、位置・姿勢・寸法を計測します。光の条件は左右の画像に同時に同じように反映されるため、計測値は光環境の変化の影響を受けにくくなります。日向(約52,000ルクス、ルクスは明るさの単位)と日陰(1,530ルクス)で野菜・果物・日用品の16種を計測し、補正後の寸法の平均誤差は1mm以下でした。日向と日陰の照度差に影響されない計測を確かめており、屋外で働く収穫ロボットが果実の位置と寸法を安定して把握できるようになります。

泳ぐ魚を非接触で寸法計測

画像と距離の計測を組み合わせる主な方式は、赤外線で距離を測るため、屋外や水中での計測に向かないといわれています。

同社は、可視光(目に見える光)を使う複眼カメラで、メダカやサケ稚魚、錦鯉の全長を測ります。魚を水から出さず、水槽や、水を入れた透明な袋の中を泳いだ状態でも計測でき、錦鯉12匹の実験では、非接触の計測の平均が167.7mm、実測の平均が172.4mmで、平均の差は4.7mmでした。カメラから魚までの距離が分かるため、魚の寸法を算出できます。非接触で測れるので、感染の心配や魚への負担を抑えながら、養殖の現場で寸法を把握できるようになります。

FrontJournalの解説
  • ステレオビジョン2台のカメラで同じ対象物を撮り、左右の画像のずれ(視差)から奥行きを求める方式である。人が両目で距離を感じる仕組みと同じ原理に基づく。

複眼カメラの未来|植物園の実証から、収穫ロボットへ

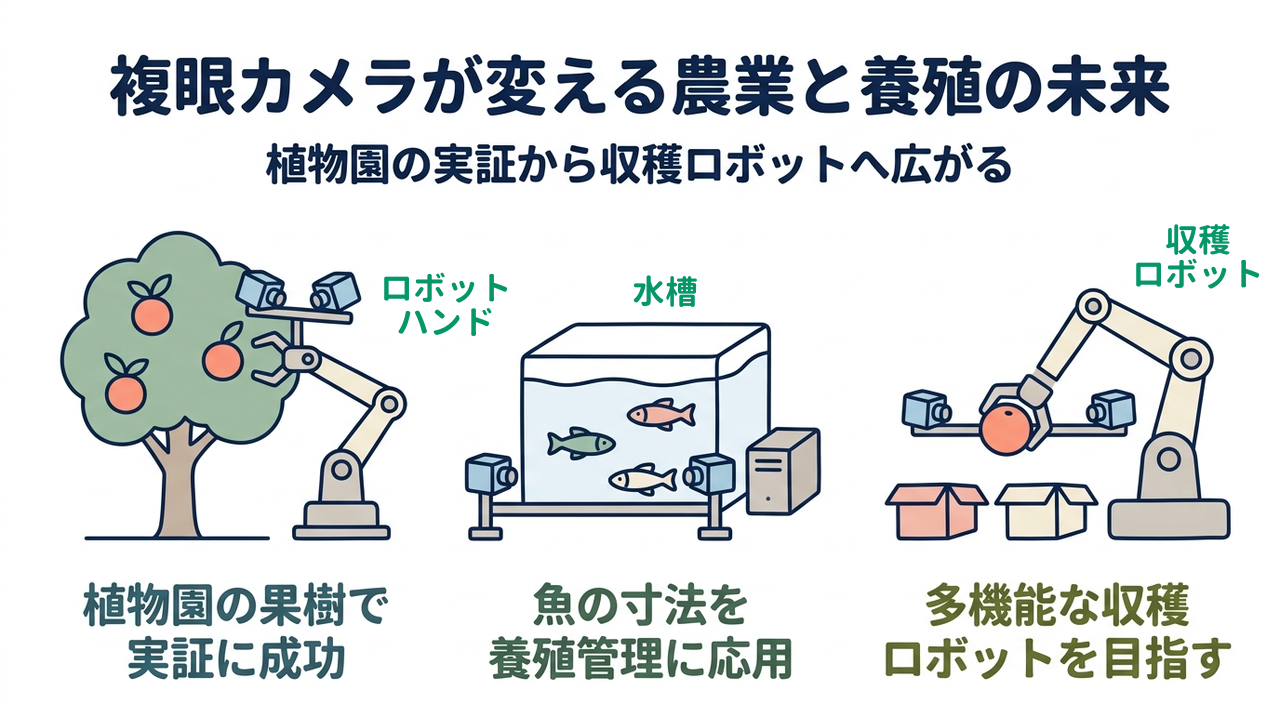
複眼カメラが変える農業と養殖の未来|植物園の実証から収穫ロボットへ広がる|植物園の果樹で・実証に成功/魚の寸法を・養殖管理に応用/多機能な収穫・ロボットを目指す

植物園の果樹で実証に成功

同社は、全天候型空間センサー「AWSS」(All-Weather Space Sensor)で、立木に実る果実の位置と寸法を屋外で計測できることを確かめました。2024年9月、岡山市半田山植物園の協力で、ナツメ、ザクロ、ヘビウリ、ナタマメ、カリン、キンカン、ボケの果実を計測しています。木陰に見え隠れする果実や、ナツメ・ザクロ・キンカンのような小さな果実でも計測できました。カメラが近づいた状態での果実寸法の平均誤差は、距離の補正後に約5mm以下で、遠方の写真より接近した写真のほうが誤差は小さくなっています。

魚の寸法を養殖管理に応用

泳ぐ魚の寸法を測る計測装置は、同社の説明によると、養殖での魚の成長管理にも利用できます。寸法に基づいて給餌量を自動で調整し、魚の成長をコンピュータで管理する使い方です。魚は水槽などで飼育している状態のまま計測できるため、魚への負担を抑えられます。魚の種類ごとに性質が異なるため、メダカ、サケ稚魚、錦鯉と、対象の魚種を広げながら実験で確かめてきました。

多機能な収穫ロボットを目指す

同社は、他社と連携し、収穫時に果物の熟度などを判定して仕分けまで行える多機能な収穫ロボットを開発する予定です。収穫ロボット用の空間センサーとして「AWSS」を発売しています。ロボットハンドに載せたカメラが果実に近づいて計測を繰り返すため、収穫の動作に必要な位置と寸法を、至近距離から求められる点が特徴です。実現すれば、果樹園や畑で、収穫と仕分けをロボットが担う環境につながります。

会社概要|2016年設立の岡山大学発ベンチャー

見浪特命教授が2016年に起業

株式会社ビジュアルサーボは、2016年に設立された岡山大学発ベンチャーです。創業の中心は岡山大学の見浪護特命教授で、ステレオビジョンを使う位置姿勢の計測方法を発案し、その社会実装を進めるために起業しました。目指すのは、動物の空間認識能力をコンピュータで実現し、あらゆる知能ロボットのセンサーとして使える機器の開発です。代表取締役の見浪護は、岡山大学の特命教授・名誉教授です。同社は、岡山大学発ベンチャーの認定を受けています。

企業賞の受賞と植物園の協力

2025年2月8日の第7回岡山テックプラングランプリで、同社は企業賞の「KOBASHI HOLDINGS賞」を受賞しました。グランプリには24件の応募があり、ファイナリストに選ばれた9チームの1つとして、「動物の空間計測能力の工学的再現とロボットへの応用」をテーマに発表しています。2024年9月の植物園での屋外実証は、公益社団法人岡山市公園協会の岡山市半田山植物園の協力を得て行いました。

センサーと検査システムを提供

同社は、全天候型空間センサー「AWSS」と、対象物の位置と姿勢を高速に測る位置姿勢高速計測装置を製造・販売しています。装置の仕様は、写真で対象を指定するもの、任意の対象物に対応するもの、3次元マーカーを使うもの、魚の測長システムなどです。ほかに、製品に混ざる異物を検出する検査システムと、傷・塗装だれの検出システムも開発しています。

会社情報

会社名株式会社ビジュアルサーボ(Visual Servo Co., Ltd.)
所在地岡山県岡山市北区津島中3-1-1 岡山大学津島キャンパス 自然科学系総合研究棟6F 15区画
設立2016年
代表見浪 護(代表取締役、岡山大学特命教授・名誉教授、博士(工学))
事業全天候型空間センサー「AWSS」、位置姿勢高速計測装置(魚の測長システムを含む)の製造・販売。異物検査・傷検出システムの開発
技術領域複眼カメラ(ステレオビジョン)とAIによる、3次元位置・姿勢・寸法の計測
連携岡山大学(岡山大学発ベンチャーの認定)、岡山市半田山植物園(屋外実証に協力)
採択第7回岡山テックプラングランプリ「KOBASHI HOLDINGS賞」(2025年2月)
URLhttps://visual-servo.com/

編集後記|FrontJournal編集部より

人をはじめ、両目を持つ動物は、両目で奥行きをつかんで行動します。ビジュアルサーボは、その空間認識を左右2台のカメラで再現し、屋外の光の変化という現場の難題を、カメラの構成で受け止める発想の会社です。光の影響を、カメラを2台並べて左右の画像を比べる計測方式で抑える点に、面白さを感じました。

同じ岡山大学発では、C-INKが、電子回路を印刷できる導電性ナノインクを製造しています。ロボットの目と回路の材料と、分野は違っても、大学の研究を製品にして現場へ届ける姿勢は共通しています。同じ複眼カメラが、果実と錦鯉という性質の違う対象を測る点も印象に残りました。

果樹園で、カメラを載せたロボットの手が果実に近づいて計測する。その光景が岡山から広がっていく日を、楽しみに待ちたいと思います。

FrontJournal編集部

出典:「Gビズインフォ」(経済産業省)(2026年10月3日に利用)を加工して作成

本記事は、FrontJournalが公開情報をもとに独自に分析した第三者コンテンツであり、対象企業・研究機関の公式見解ではありません。

この企業の方へ

内容に誤り・更新が必要な点があれば、可能な限り速やかに修正します。お気づきの点はお問い合わせまでご連絡ください。

掲載情報の修正・写真の追加・更新はこちら

この企業について、
もっと深く知りたい方へ

パートナーシップ・お問い合わせはこちらから。