株式会社異次元|人型ロボットにCGのキャラクタを重ねる変身ロボットを研究

株式会社異次元

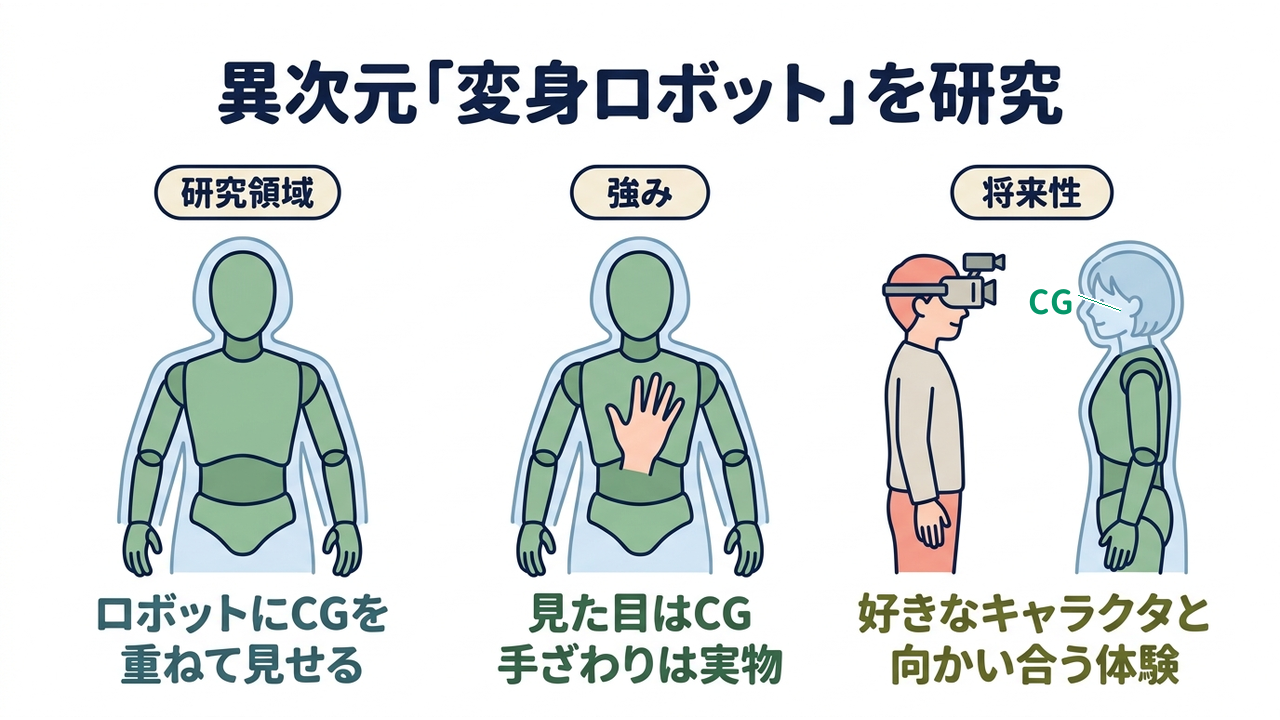
異次元「変身ロボット」を研究|研究領域=ロボットにCGを・重ねて見せる/強み=見た目はCG・手ざわりは実物/将来性=好きなキャラクタと・向かい合う体験

企業紹介|株式会社異次元とは?

目の前のロボットが別の姿に見え、しかも手で触れられる体験を生む仕組みが「変身ロボット」。株式会社異次元は、その社会実装を目指す、横浜国立大学発のロボティクス系ディープテック企業です。ヘッドマウントディスプレイ(頭に装着する映像表示装置)をかぶると、人型ロボットにCG(コンピュータグラフィックス)のキャラクタが重なるシステムを開発しています。

キーワード「変身ロボット」

「変身ロボット」は、装着した人に、目の前のロボットがそのキャラクタの姿で見える仕組みです。映像だけで組み立てる仮想空間と違い、目の前にあるのは実物のロボットなので、手を伸ばせば触れられます。見た目はCG、手ざわりは実物という組み合わせが特徴です。

市場課題|仮想の相手は見えても手で触れにくい
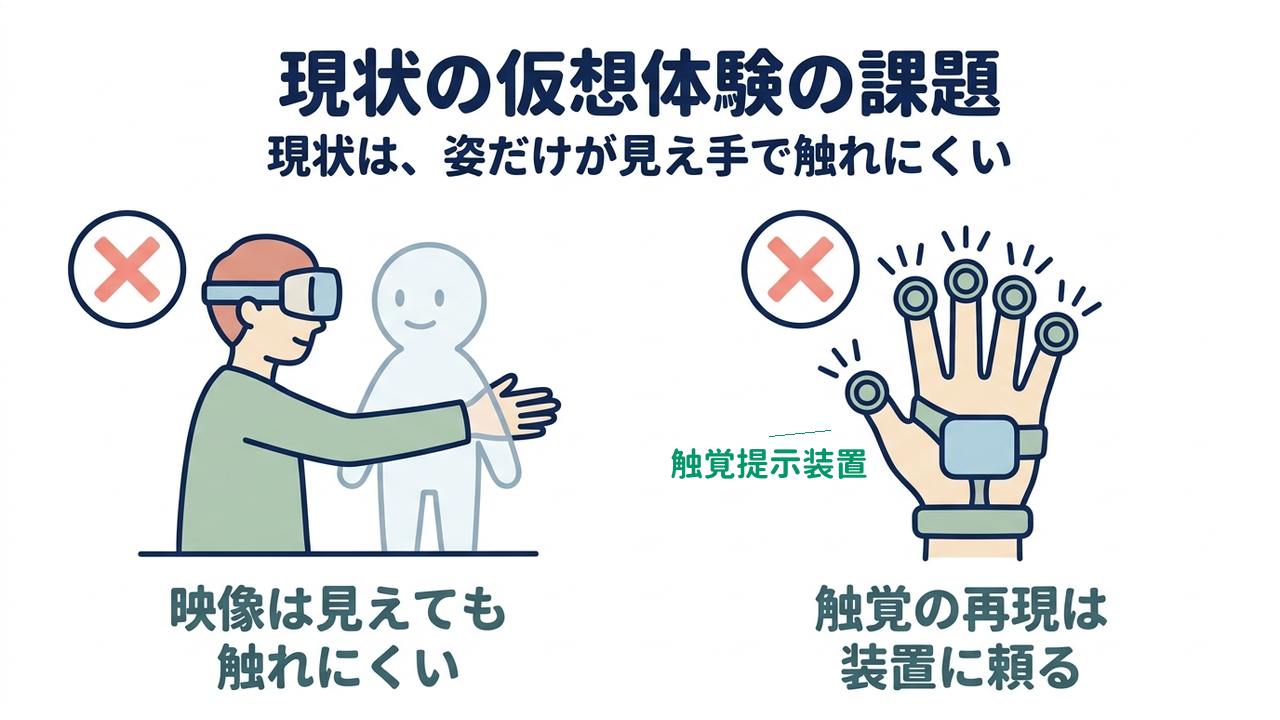
現状の仮想体験の課題|現状は、姿だけが見え手で触れにくい|映像は見えても・触れにくい/触覚の再現は・装置に頼る

映像は見えても触れにくい

AR(現実の風景に映像を重ねる技術)やVR(映像で構成した仮想の空間に入りこむ技術)で目に映る人物や物体は、姿を確かめられても手で触れにくい状態です。この分野では、視覚と聴覚に比べて、触覚の再現は難しいといわれています。握手や抱擁のように、相手に触れて初めて成り立つやり取りは、映像だけの仮想空間では再現しにくくなります。

触覚の再現は装置に頼る

手ざわりを伝える手段のひとつが、触覚提示装置(皮膚へ刺激を加えて触覚を伝える装置)です。返せる刺激の範囲には限りがあるため、触れた相手の形そのものを手に伝えることは難しいとされています。機械に触覚を持たせる技術も進み、モーションリブ株式会社は、力の加減まで伝える「力触覚」の技術を手がけています。

他にも、体の動きに映像が追いつかないときの見え方のずれ、装置ごとに伝わる感触が変わること、機器をそろえて調整する場所と時間の負担、といった課題があるといわれています。

FrontJournalの解説
  • 触覚提示装置皮膚へ刺激を加えて触覚の情報を伝える装置の総称。スマートフォンやゲーム機のコントローラの振動も同じ系統にあたり、仮想空間の映像に手ごたえを添える用途で研究が進んでいる。
株式会社異次元の強み|「変身ロボット」を研究

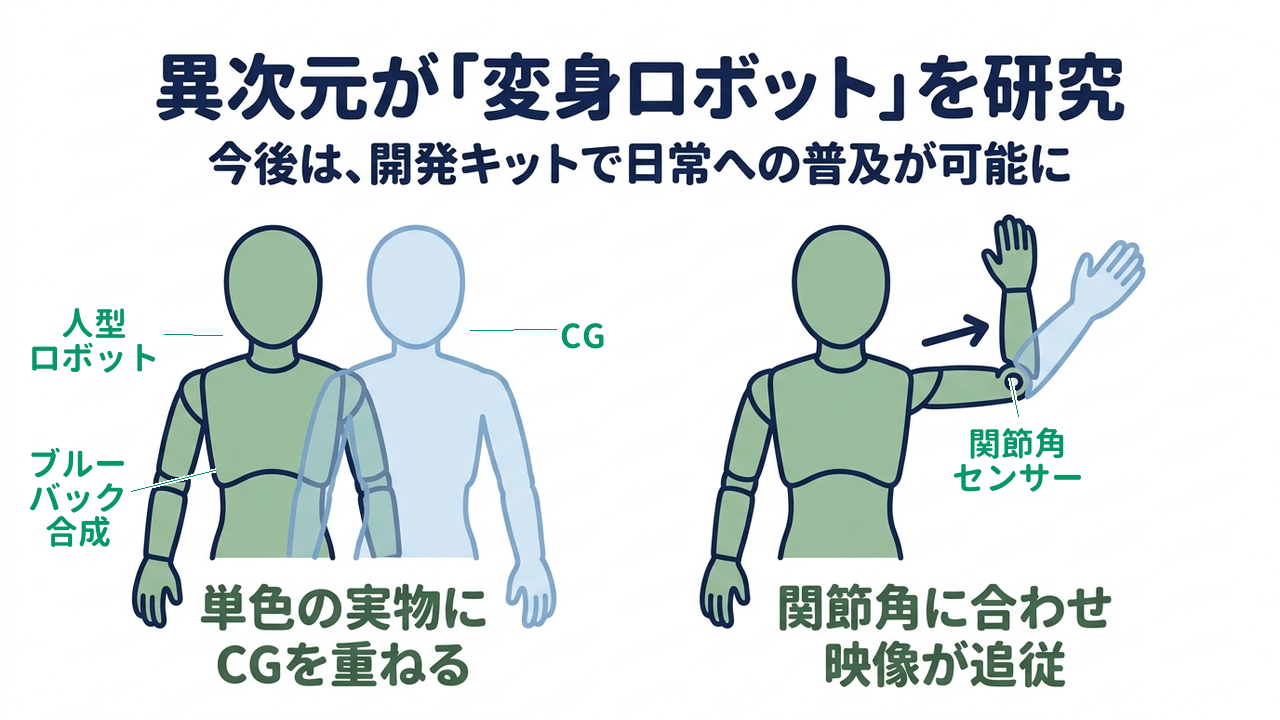
異次元が「変身ロボット」を研究|今後は、開発キットで日常への普及が可能に|単色の実物に・CGを重ねる/関節角に合わせ・映像が追従

実物のロボットに触れられる

映像だけで人物を描く方式では、手を伸ばしても像をすり抜けてしまい、触れた感触は返りません。

同社が目の前に置くのは、CGではなく実物の人型ロボットです。利用者は、カメラを組み込んだヘッドマウントディスプレイを装着します。合成に使うのは、映画の特撮でも用いられるブルーバック合成(青や緑などの単色の領域だけを抜き出し、別の映像に置き換える手法)です。切り抜かれた単色の部分にCGのキャラクタが重なるため、映像はキャラクタでも、手が触れるのは目の前のロボットです。見るだけだった仮想の相手と、握手ができるようになります。

関節角センサーで映像が追従

身につけた装置で触覚を返す方式が担えるのは、刺激の再現までだとされています。

同社の方式では、形や大きさを実物のロボットが受け持ち、CGは見た目だけを担います。重ねるCGの姿勢を動かすのは、ロボットの関節角センサー(関節の曲がり角度を測る部品)が読み取った角度です。腕が上がればCGの腕も同じだけ上がるため、実物とCGの姿勢は一致したままです。声のやり取りには、画面上のキャラクタと会話ができる「MMDAgent」(名古屋工業大学が公開するソフトウエア)を組み合わせています。利用者は、握手のような身体接触と、会話のやり取りの両方を体験できます。

FrontJournalの解説
  • 関節角センサーロボットの関節が何度曲がっているかを測る部品を指す。読み取った角度をそのまま映像側へ渡すと、実物の姿勢と重ねたCGの姿勢をそろえられる。

変身ロボットの未来|触れる仮想体験が広がる場面

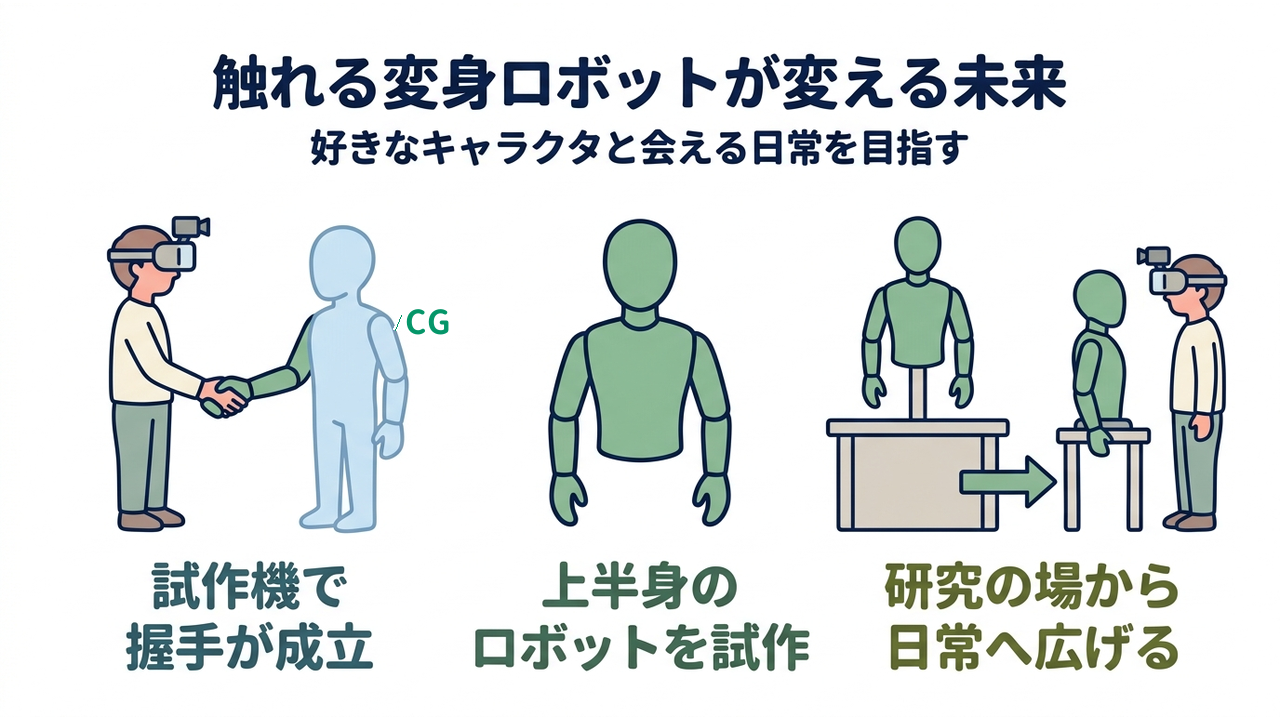
触れる変身ロボットが変える未来|好きなキャラクタと会える日常を目指す|試作機で・握手が成立/上半身の・ロボットを試作/研究の場から・日常へ広げる

試作機で握手が成立

ロボットにCGを重ね、握手のような身体接触を伴う体験を、開発に成功した変身ロボットで実現しています。装着するのは、カメラを組み込んだヘッドマウントディスプレイです。カメラが捉えた映像とCGは、その場で合成されます。相手の手を握ったときも、映像はロボットの動きに追従します。

上半身のロボットを試作

同社が試作したのは、成人の60%サイズで、上半身のみのロボットです。小型化とコストダウンを図り、個人向けの開発キット(ロボット・カメラ・ヘッドマウントディスプレイの一式)として提供する構想があります。利用者は、単色に塗った人型ロボットとカメラ、ヘッドマウントディスプレイを組み合わせて使う想定です。従来は映像の端が欠けないようロボットを太らせる必要がありましたが、画像合成のアルゴリズム(計算の手順)を高度化し、ロボットが合成される人物と同等の細身の体格でも、欠損のない合成映像を提示できるようになりました。

触れる仮想体験の普及を目指す

同社は、映像の中の相手に触れられる体験を、研究の場から日常へ広げようとしています。応えようとしているのは、アニメのキャラクタに実在してほしいという需要だとされています。目標は、好きなキャラクタに変身できるロボットです。画面の中でしか会えなかったキャラクタと、同じ場所で向かい合う体験を届けることを目指しています。

会社概要|株式会社異次元の事業内容・設立背景

横浜国立大学の研究から創業

株式会社異次元は、2013年1月8日に設立された、横浜国立大学発のスタートアップです。代表取締役は、情報科学の博士号を持つ庄司道彦氏です。庄司氏は、東北大学の助手やNTTドコモマルチメディア研究所の研究主任を経て、2007年に横浜国立大学へ移りました。会社の土台になったのは、その横浜国立大学で進めた仮想キャラクタ映像合成の研究です。

採択・連携

設立のきっかけは、科学技術振興機構(JST)の若手研究者ベンチャー創出推進事業です。庄司氏はJST起業研究員(この事業で研究開発を担う研究員)として、2009年度から2011年度にかけて「ロボットへの仮想キャラクタ映像合成システムの開発」という研究課題に取り組みました。この成果を事業化するため、庄司氏自らが出資して同社を設立しました。この技術の原型は、2006年のコンピュータグラフィックスの国際会議「SIGGRAPH」の展示などで公開されています。

映像合成システムの開発と販売

同社の事業は、仮想キャラクタの映像合成システムの開発と販売です。製品の姿として想定されているのは、人型ロボットとカメラ、ヘッドマウントディスプレイを組み合わせた一式のセットです。2025年度時点の事業の段階は、製品・サービスの提供開始前とされています。

会社情報

会社名株式会社異次元(eJigen Inc.)
所在地神奈川県横浜市西区北幸二丁目10番48号 むつみビル3階
設立2013年1月8日
代表庄司 道彦(代表取締役)
事業ロボットへの仮想キャラクタ映像合成システムの開発と販売。人型ロボットの映像にCGのキャラクタを重ね、ヘッドマウントディスプレイで見せる仕組み
技術領域ブルーバック合成による、遅れの少ない映像合成。関節角センサーと連動したCGの姿勢制御。音声でのやり取りを扱うMMDAgentの組み込み
連携横浜国立大学(研究成果ベンチャー=大学の研究成果をもとに設立された企業)
採択科学技術振興機構(JST)若手研究者ベンチャー創出推進事業「ロボットへの仮想キャラクタ映像合成システムの開発」(2009年度〜2011年度)

編集後記|FrontJournal編集部より

仮想の世界を語るとき、話題の中心はたいてい映像の精細さに向かいます。ところが人が相手と向かい合う場面で効いてくるのは、握手のように触れて確かめるやり取りのほうです。その一点を、実物のロボットを置くという方法で解こうとする発想に目が留まりました。

面白いのは、映画の特撮で使われてきたブルーバック合成を、目の前の立体物へ持ち込んだ点です。単色に塗った体の見た目だけをCGへ入れ替え、手ざわりは実物のまま残します。関節の角度を映像側へ渡して姿勢をそろえる設計も、見た目と触感のずれを抑える工夫として理にかなっています。

研究室で生まれた握手できる仮想の相手が、好きなキャラクタと向かい合える場へ広がる日を楽しみにしています。

FrontJournal編集部

本記事は、FrontJournalが公開情報をもとに独自に分析した第三者コンテンツであり、対象企業・研究機関の公式見解ではありません。

この企業の方へ

内容に誤り・更新が必要な点があれば、可能な限り速やかに修正します。お気づきの点はお問い合わせまでご連絡ください。

掲載情報の修正・写真の追加・更新はこちら

この企業について、
もっと深く知りたい方へ

パートナーシップ・お問い合わせはこちらから。